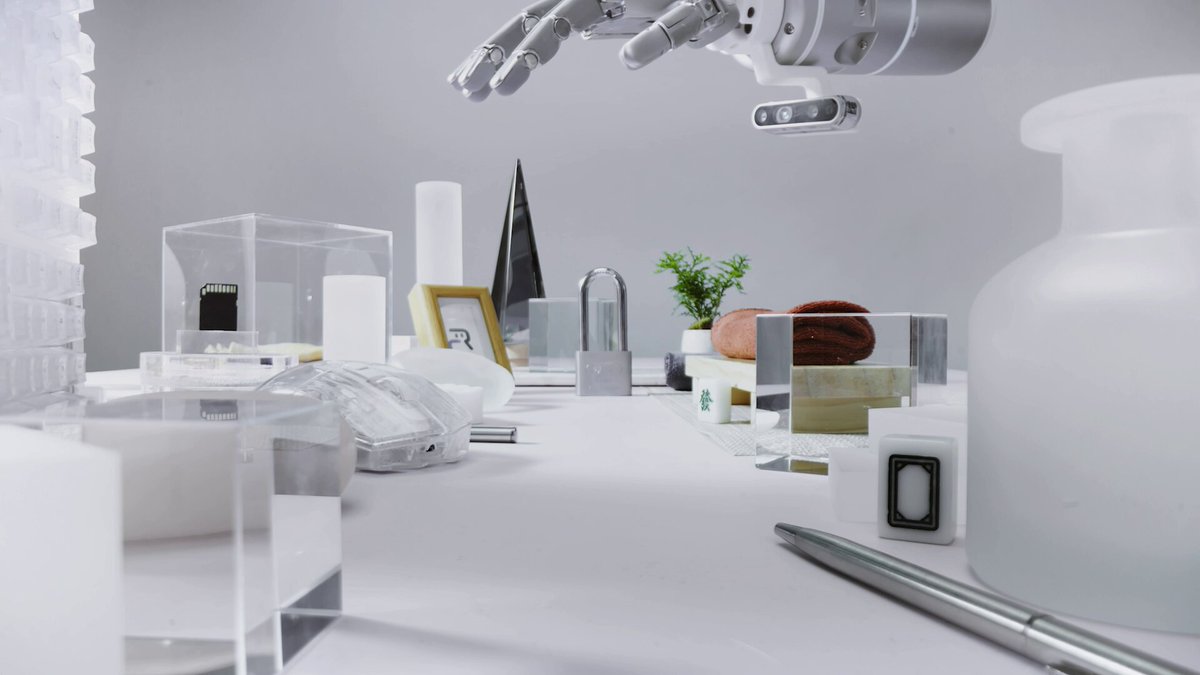
技术 📡 Robbyant 2026-11-10 Robbyant 发布开源触觉基础模型 LingBot-Touch 机器人能「感觉」而不只是「看见」,会带来哪些改变?🤖✋ Robbyant 发布 LingBot-Touch,这是其面向灵巧操作的开源触觉基础模型,基于近 5,000 小时真实触觉数据预训练。通过统一的异构触觉建模,该模型支持跨传感器、灵巧手、任务与动作模型的迁移。帖中附有实机演示。 ▶ ✓ 已核对 2026-11-10 具身智能 灵巧手 ← 上篇 Robbyant 推出 LingBot-Touch 双尺寸版本 下篇 → 凯斯纽改造拉辛工厂,备战美国农业复苏