实时快讯 2026年11月23日 星期一 · 具身智能全量信息流
中颖电子尝试伺服与机器人关节控制变频驱动
中颖电子(300327.SZ)近两年尝试面向伺服与机器人关节控制的变频驱动等方向,并评估AI与各业务板块深度结合的可能性。相关项目仍处于非常小批量的尝试和研发设计阶段,未改变公司整体基本面。
蚂蚁集团Robbyant开源机器人手触觉AI模型
蚂蚁集团旗下机器人业务部门Robbyant开源了机器人手触觉AI模型LingBot-Touch,并发布模型权重与推理代码。该模型使用三类触觉传感器采集的近5000小时录制数据进行训练,并在26项真实任务中评估,包括易碎物体处理和双手协调。
D-Robotics WM-LOCO 在宇树 G1 真机达 92.5% 成功率
D-Robotics 提出 WM-LOCO,联合训练世界模型与 PPO 运动策略,仅靠本体感知和单张深度图预测落脚点;仿真成功率最高 96.9%,宇树 G1 真机 40 次测试达 92.5%。
物理AI再迎催化:Anthropic双臂机器人测试成功率达64.9%
11月10日,受Anthropic新模型Fable 5.2在双臂机器人测试中取得64.9%成功率的消息催化,人形机器人概念大面积走强,机器人ETF招商及多只权重股上涨。
Robbyant 开源 LingBot-Touch 触觉模型与技术报告
Robbyant 开源 LingBot-Touch 触觉感知模型,同步放出技术报告、模型权重与代码,主打面向真实世界需求的具身原生触觉方案。
Robbyant 推出 LingBot-Touch 双尺寸版本
LingBot-Touch 提供 Tiny 与 Small 两个开源版本,兼顾表征能力与轻量部署;预训练数据增至近 5,000 小时后,Small 版在触觉感知测试中持续提升。
Robbyant 发布开源触觉基础模型 LingBot-Touch
Robbyant 发布开源触觉基础模型 LingBot-Touch,基于近 5,000 小时真实触觉数据预训练,统一异构触觉建模,可跨传感器、灵巧手、任务与动作模型迁移。
Skild AI 开放 Steel 仿真框架,向社区征集贡献
Skild AI 开放其维护的 Steel 仿真框架,鼓励社区提交贡献,并承诺持续维护这一面向多样化、可扩展机器人仿真的共享基础。
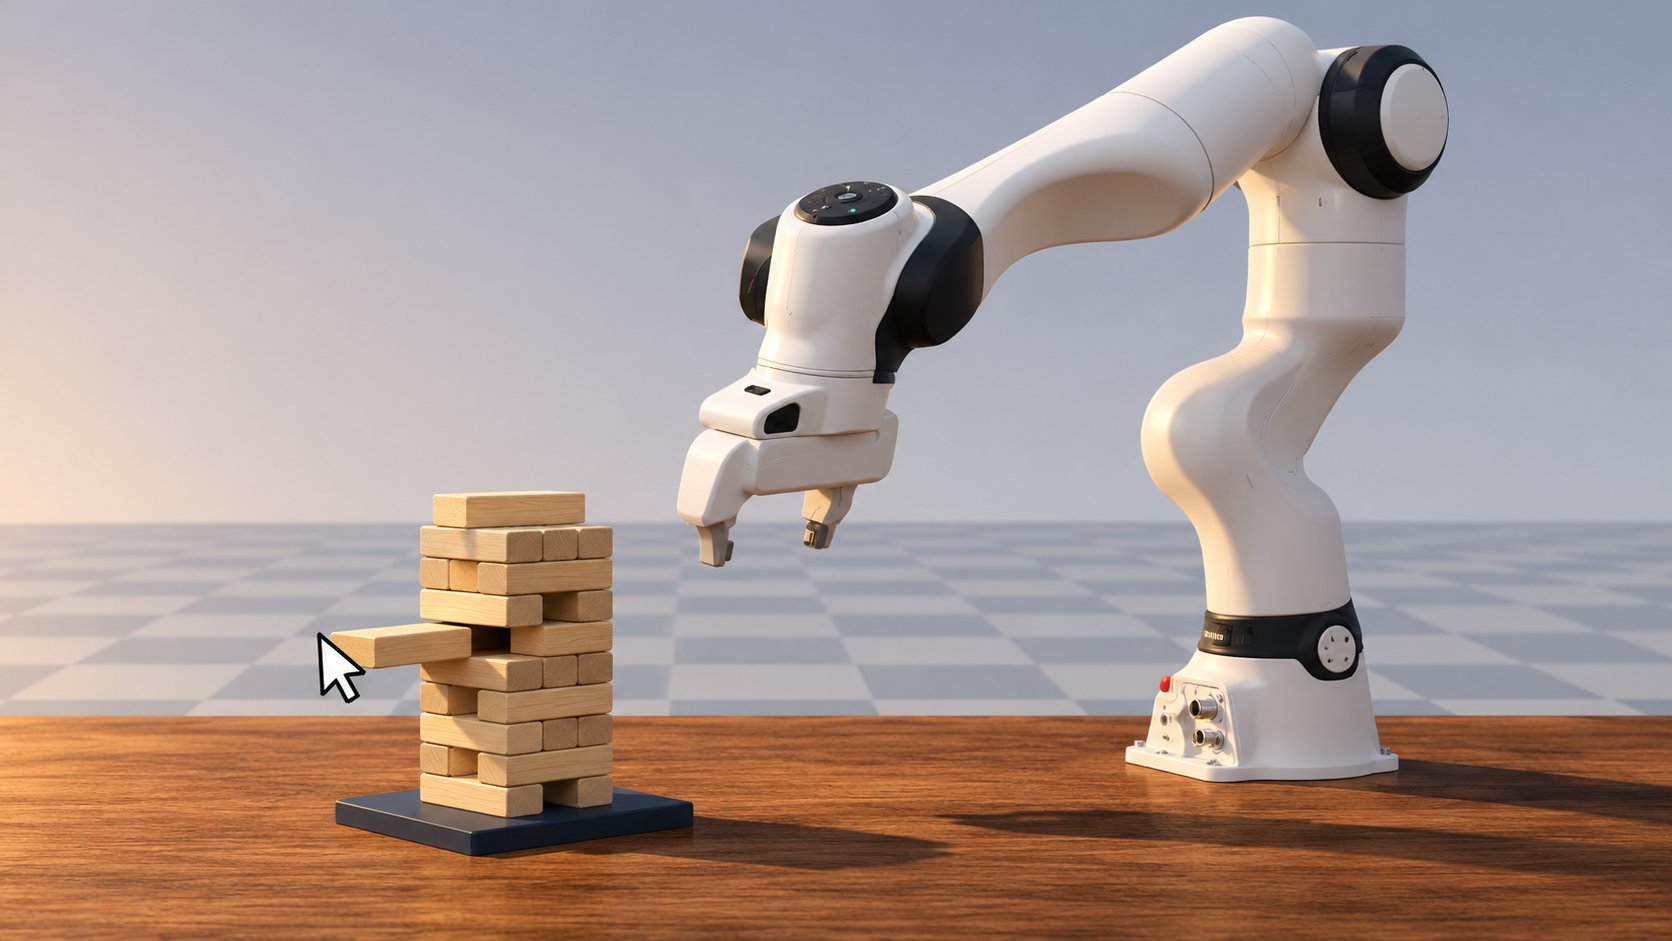
Skild AI:Steel 旨在实现多样且可扩展的机器人仿真
Skild AI 在 S1 博客中曾指出仿真可扩展但多样性不足,称 Steel 的目标是释放多样、可扩展仿真在机器人学习中的全部潜力。
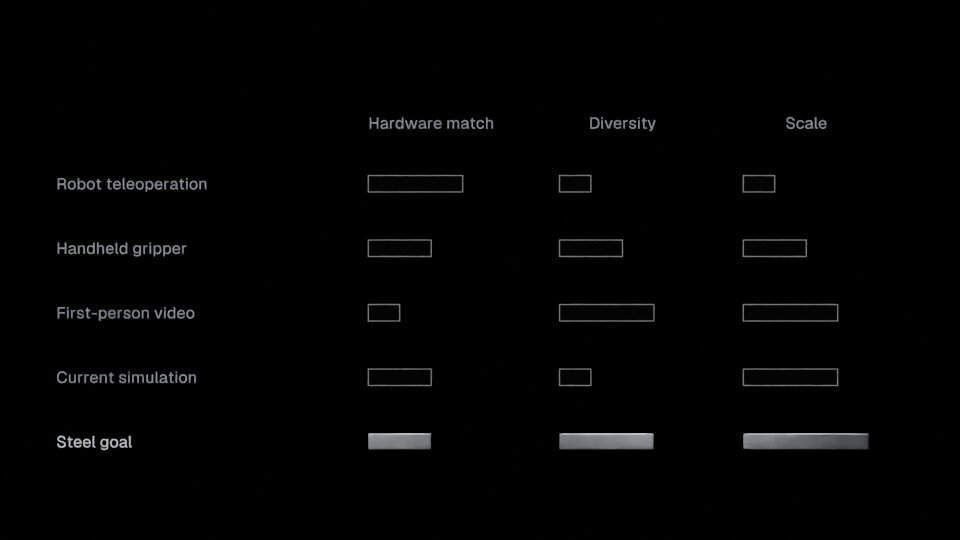
Skild AI 开源 Steel 物理求解器,比 PhysX 快 13 倍
Skild AI 开源与 NVIDIA 合作自研的物理求解器 Steel,称仿真速度最高达 PhysX 的 13 倍,GPU 内存占用约为其三分之一,旨在降低可扩展操作仿真的门槛。
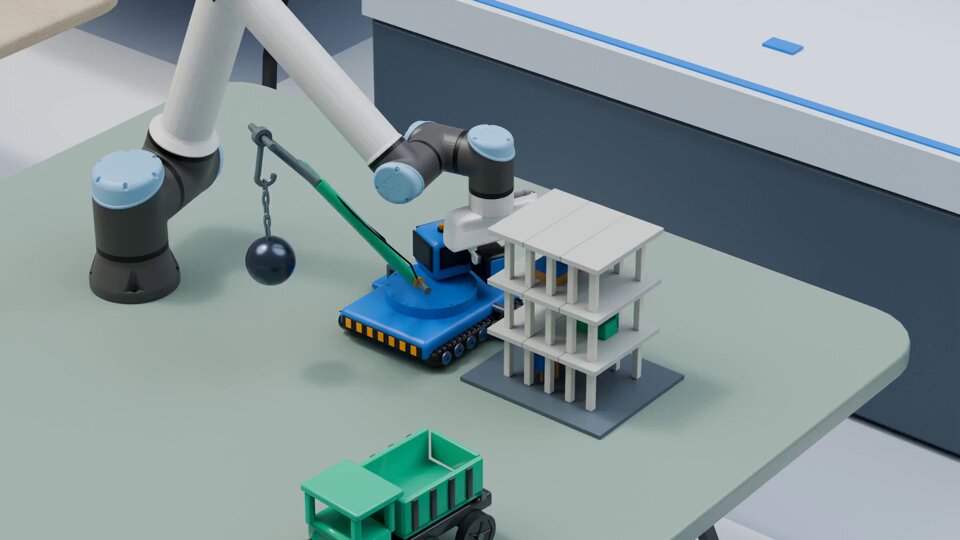
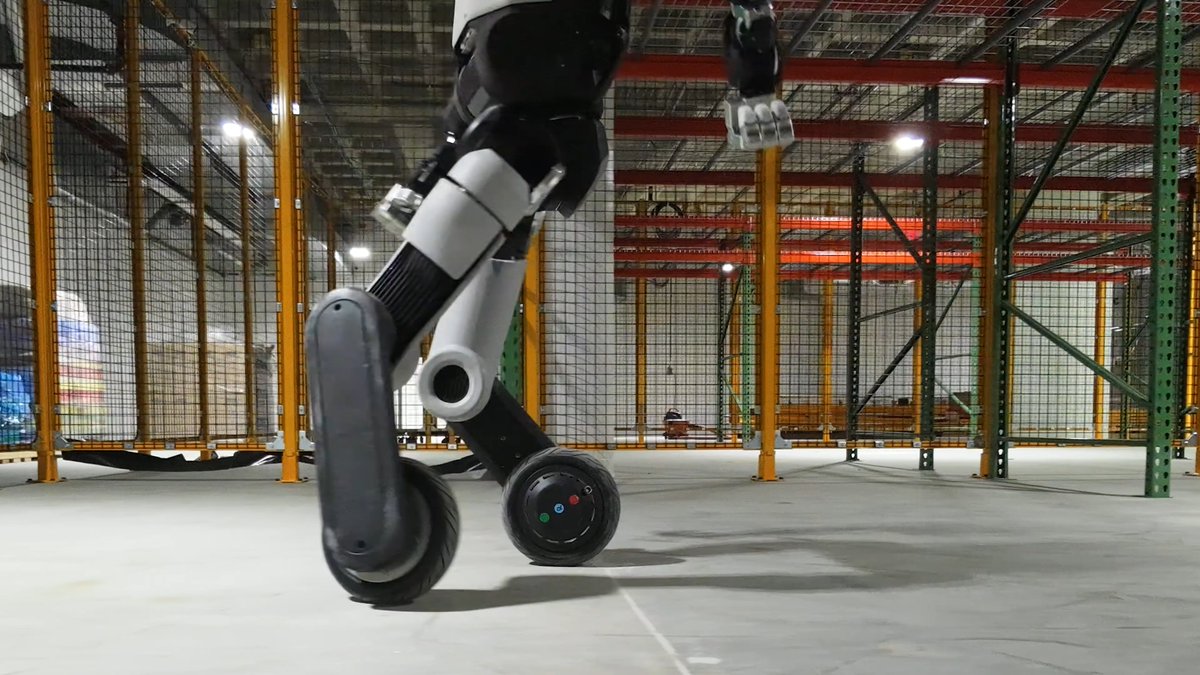
波士顿动力给 Atlas 装轮子,实测强化学习全身控制
波士顿动力为人形机器人 Atlas 加装轮子,测试强化学习全身控制器在真实执行器接近极限运转时的表现,以验证机器人在实验室外环境中的可靠性与性能。
苹果披露机器人大脑进展,机器人ETF南方涨超3%
苹果研究团队披露机器人“大脑”进展,单项任务测试平均成功率达91%。物理AI概念走强,机器人ETF南方(159258)标的指数盘中涨超3%,近16个交易日涨超12%。