实时快讯 2026年11月23日 星期一 · 具身智能全量信息流
Agility:Digit 安全机制随机携带,外部指令无法覆盖
Agility Robotics 表示,人形机器人 Digit 的安全机制随机携带、不依赖网络连接,任何网络状况、远程指令或外部访问都无法覆盖其安全系统判定不可为的动作,CTO Pras Velagapudi 称这是人形部署的关键设计之一。
Agility 联合创始人详解 Digit 5 工程细节
Agility 联合创始人兼首席机器人官 Jonathan Hurst 就人形机器人 Digit 5 的工程细节回答粉丝提问,完整 AMA 已在公司官网发布。
IEEE Spectrum视频周报:四足机器人解开巨型魔方
IEEE Spectrum 的 Video Friday 周报展示了一台四足机器人仅用脚解开巨型魔方,并收录了人形机器人控制研究、新型机械手等演示。合集还涵盖生物混合驱动器、运动跟踪效率、农业机器人、月球巡视器及会议预告。
逐际动力 TRON2 浏览器仿真抓网球,纯 OpenCV 跑在 CPU 上
逐际动力 TRON2 在浏览器仿真中完成发现、走近、跪地、抓球、起身全流程,git clone 后 20 秒跑通,纯 OpenCV 仅用 CPU,任务代码与真机一致,仅驱动仿真。
Robot Talk第167期:建筑机器人新设计
Robot Talk 第167期邀请洛桑联邦理工学院(EPFL)与 Déploya Robotics 的 Jan Petrš,探讨建筑与建筑学领域的新型机器人设计。对话涉及其可部署立面安装系统、张拉整体机器人,以及博士阶段面向建筑应用的可重构与软体机器人研究。
智元开源 AGIBOT WORLD 2026 第四版物理推理数据集
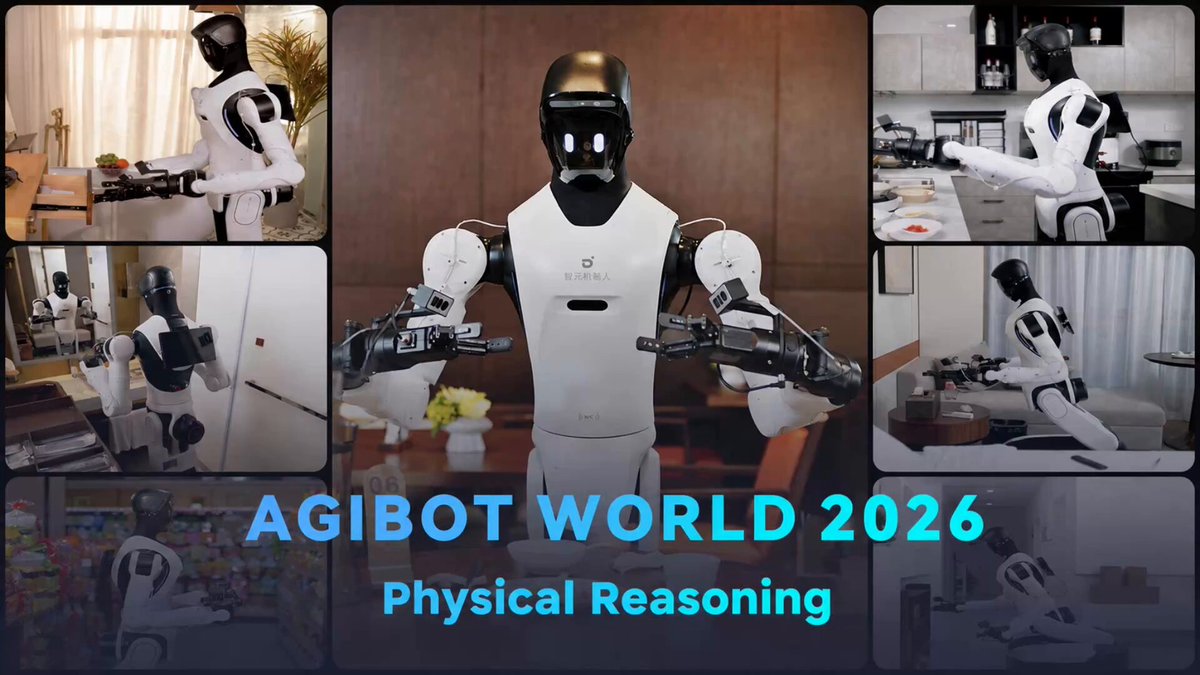
智元正式开源 AGIBOT WORLD 2026 Release 4 物理推理数据集,记录物体数量、遮挡关系、空间占用与任务进度变化下机器人的决策过程,并将决策与真机执行关联。
具身智能胜负手或不在模型,而在Harness
10月中旬两项研究显示,智能体的外部harness能显著改变任务表现;在同一轻量底座上自动改进harness,软件缺陷修复成功率从24.4%提升至48.3%。
Agility:Digit 5 几乎全部零件较上一代重新设计
Agility 称 Digit 4 到 Digit 5 几乎全部零件都改了。Digit 4 是首款商用部署的人形机器人,现场经验汇成数百项客户需求,用于完整产品设计流程。
Agility 解释 Digit 为何弃用 Cassie 的板簧结构
Agility 表示,Digit 3 的板簧适合奔跑冲击,但站立与操作时动态与机械都更复杂。Cassie 为走跑优化,Digit 为移动操作优化,Digit 5 进一步转向类人设计。
Agility:让 Digit 自然行走,最难是兼顾力量与动态
Agility 称,让 Digit 在人群中自然移动最难的是取舍:Digit 5 重逾 120 公斤,需专用执行器与腿部构型,才能兼顾力量与自然动态。
Agility:Digit 5 将像动物一样运动,而非传统位置控制机器人
Agility 回应反射惯量与齿轮箱滞后问题,Jonathan Hurst 称 Digit 5 需像动物一样运动,依靠出色力控与柔顺交互,而非传统位置控制,并抛出纯柔顺与负载能力的取舍。
Agility:应对 Digit 机队个体差异,校准与鲁棒策略双管齐下
Agility 回应机队个体差异问题,Jonathan Hurst 称两条路都要走:电机常数、部件质量等固定差异可逐台校准,随时间和温度漂移的特性则要靠鲁棒策略应对。
Agility:Digit 5 算力集中于可升级模块,电池9分钟充满
Agility 称,Digit 5 采用可升级平台,算力主要集中在一个盒子中;新电池充电仅需 9 分钟,热安全与电池衰减仍在考量。
Agility:Digit 5 换用 IGX Thor 后停机决策仍在本地
Agility 称,Digit 5 换用 NVIDIA IGX Thor 后停机决策仍在本地;云端 Arc 负责车队编排与流程集成,断网不影响任务执行。
Agility:安全是 Digit 落地最难解决的工程挑战
Agility 称,安全是 Digit 从开发走向实际应用时最意外的难题,也是部署硬门槛;Agility 必须为 129 公斤动态稳定机器人设计系统级安全策略。
Agility 联合创始人 Jonathan Hurst 在线答疑 Digit 工程问题
Agility 联合创始人 Jonathan Hurst 在线答疑,讲解 Digit 的腿部、平衡与安全设计,以及机器人目前仍做不到的事,并说明本次只回答工程类问题。
小鹏IRON机器人演示无语音手势交互能力
小鹏发布《小鹏机器人拟人实验室》实测视频,显示人形机器人IRON可在无语音指令下根据测试者手势调整握手、碰拳和击掌动作。IRON每0.2秒依据视觉画面重新推理,并预测未来6秒动作变化,背后依托“One Infra, Two Products”物理AI体系。
王兴兴演示GPT-6零训练操控机器人,首程仍按机器人投资定价
王兴兴现场演示GPT-6在零训练状态下直接操控机器人作画、下围棋,并提出硬件年产千万台、物理AI模型落地及算力芯片自给等方向。市场却仍以机器人投资逻辑为首程控股(0697.HK)定价。
物理AI重写机器人,首程控股仍被按机器人投资定价
王兴兴现场展示GPT-6在零训练状态下直接操控机器人作画、下围棋,并提出硬件年产千万台、物理AI模型落地、算力与芯片自给等方向。市场却仍以传统“机器人投资”逻辑为首程控股定价。
宇树王兴兴:AI与机器人对齐是具身智能核心挑战
在2026世界物理AI大会上,宇树科技王兴兴表示,具身智能迈过ChatGPT时刻的核心挑战是AI模型输入输出与真实机器人对齐。他还称,顶尖大模型公司内部已基本实现模型自进化,但技术扩散到大众使用仍需5—10年。