逐际动力开源TRON 2 VLA技术栈,实现主动视觉分拣
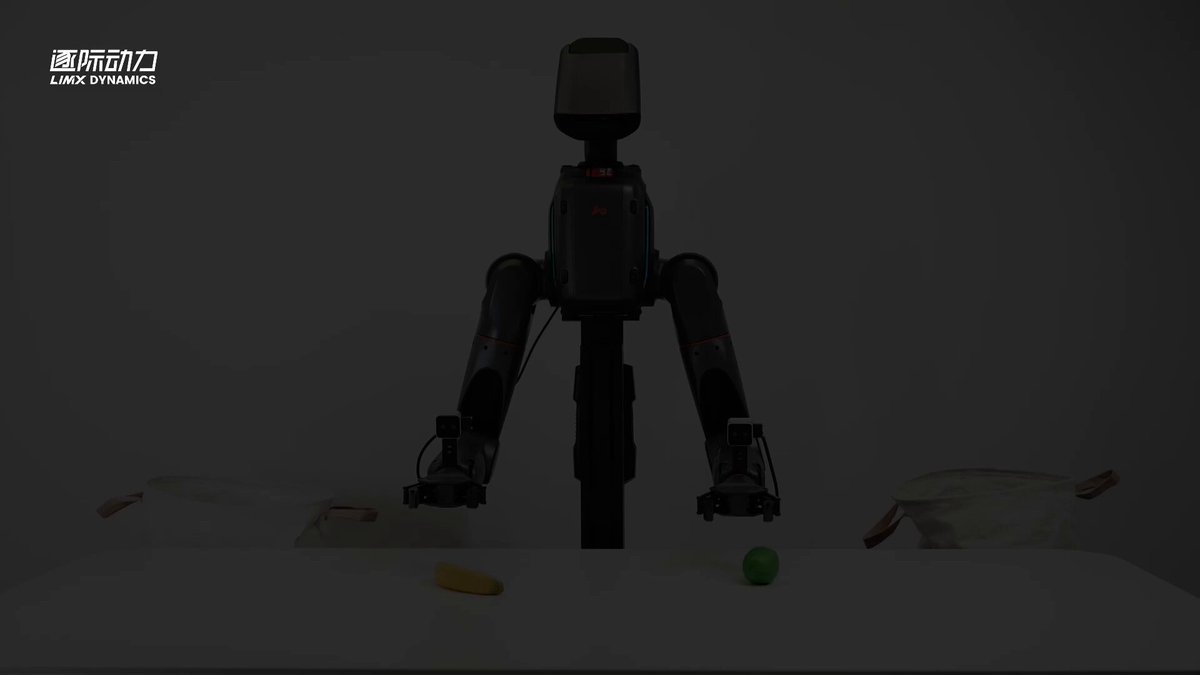
TRON 2 VLA 演示(第 3 集):主动视觉分拣 🍎
TRON 2 能够从视觉上区分香蕉和苹果,逐一拾取物体,然后转动头部定位对应的放置目标,执行精确的抓放操作。
该演示结合了通用物体识别、抓取-放置操作和手眼协调。由于全套技术栈已开源,模型开发周期可从三个月缩短至仅两小时。
🚀 现已在 GitHub 和 Huggingface 开源。
 ▶
✓ 已核对
2026-08-24