实时快讯 2026年11月23日 星期一 · 具身智能全量信息流
机器人走进小径分岔的花园:新型决策算法助力复杂导航
立德共创的研究人员开发了一种导航系统,使机器人能够在复杂的分支环境中做出决策,灵感来自博尔赫斯的《小径分岔的花园》。该系统允许机器人同时评估多条路径并实时选择最优路线。
人形机器人能冲刺和拳击,但真正的考验是洗衣服
在2026年世界人形机器人运动会上,机器人展示了令人印象深刻的运动能力。然而,更能揭示它们是否准备好融入日常生活的,是它们能否处理像洗衣服这样的简单家务。
RoboAware:从反事实结果中学习协调具身技能
arXiv 新论文提出 RoboAware,通过预测当前物理状态下哪个冻结策略会成功,让具身智能体协调模块化机器人技能。该方法利用反事实结果学习技能组合,无需重新训练底层策略。
OmniDex让灵巧手抓取覆盖260万个杂乱场景
arXiv 论文 OmniDex 针对灵巧抓取的数据瓶颈,将学习规模扩展到 260 万个杂乱仿真场景。该工作旨在提升具身智能在真实杂乱环境中的鲁棒抓取策略。
机器人辅助根治性子宫切除术围手术期优势有限
一项3期试验二次分析显示,早期宫颈癌患者行机器人辅助根治性子宫切除术的术中并发症少于开腹手术,但差异主要由轻微事件驱动。术后30天结局及1个月生活质量差异均有限。
苏黎世联邦理工让机械手用指尖行走,成为独立机器人
苏黎世联邦理工学院的研究人员将一只现成机械手改造成完全自包含的机器人,它能用指尖行走,并用同样的手指操作环境。研究人员称,这种设计或能让机器人在传统机械臂无法触及的地方操作控制器和处理物体。
马斯克能回收火箭,为何机器人仍抓不住杯子?
特斯拉2026年柔性触觉传感器专利试图让电子皮肤贴合手指曲面,解决机器人抓不住杯子的贴合难题。但真正瓶颈在于后续三步:切向力感知、触觉与视觉融合,以及触觉数据来源。
D-Robotics 发布 Uranus:在学习世界中预演机器人动作
D-Robotics 介绍数据驱动机器人仿真平台 Uranus 的动作可控生成:无需在真实硬件上逐一试错,可在学习世界中预测动作带来的运动、物体交互与多视角变化,并先行测试候选策略。
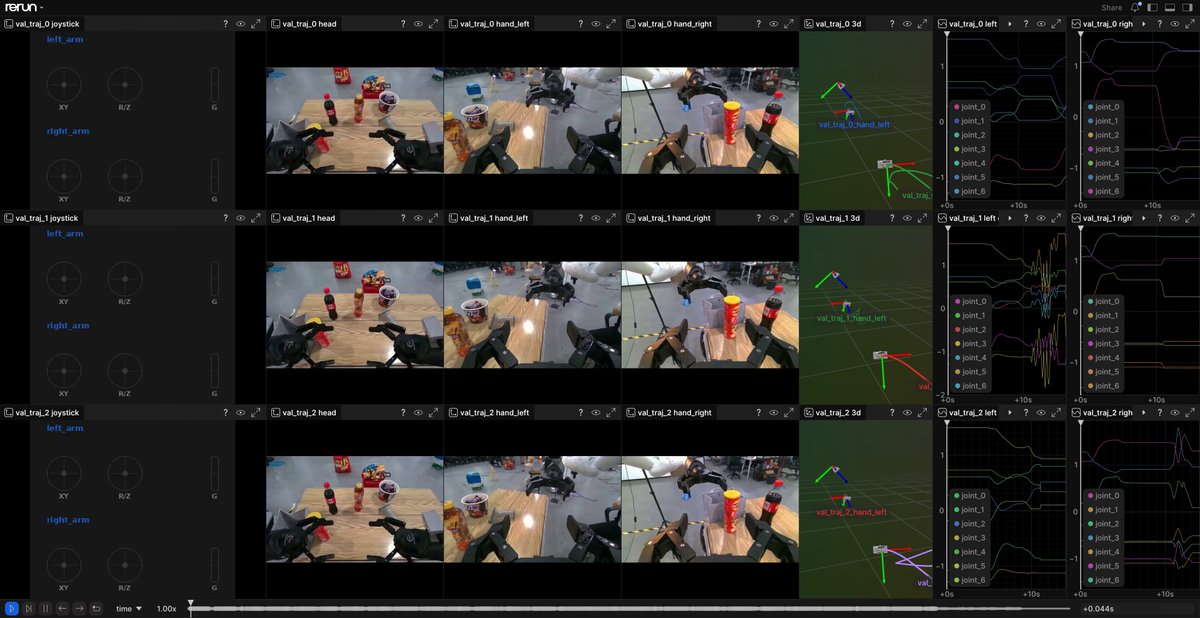
为何人形机器人演示仍无法通过泛化测试
在《机器人报告》播客第265期中,Appen的Jeanine Sinanan-Singh解释了为何人在回路训练对机器人仍至关重要。她还讨论了为何令人印象深刻的人形机器人演示并不能保证机器人行为具备泛化能力。
波士顿动力详解13自由度Atlas灵巧手
波士顿动力详细介绍了为 Atlas 重新设计的四指 13 自由度灵巧手,称其面向大规模制造和高保真仿真。机器人行为总监 Alberto Rodriguez 在采访中解释了设计取舍、耐用性测试,以及为何选择自研而非外购,以支持强化学习。
视频星期五:机器人退役也能趣味十足
IEEE Spectrum 的“视频星期五”精选了趣味十足的机器人退役、Devanthro 售价 1000 美元的塑料球以及线状直线电机等视频。内容还包括 Workhorse 的全身操作、KUKA 洗车机器人、MIT 的 SANDO 导航系统,以及受海羽星启发的游泳机器人。
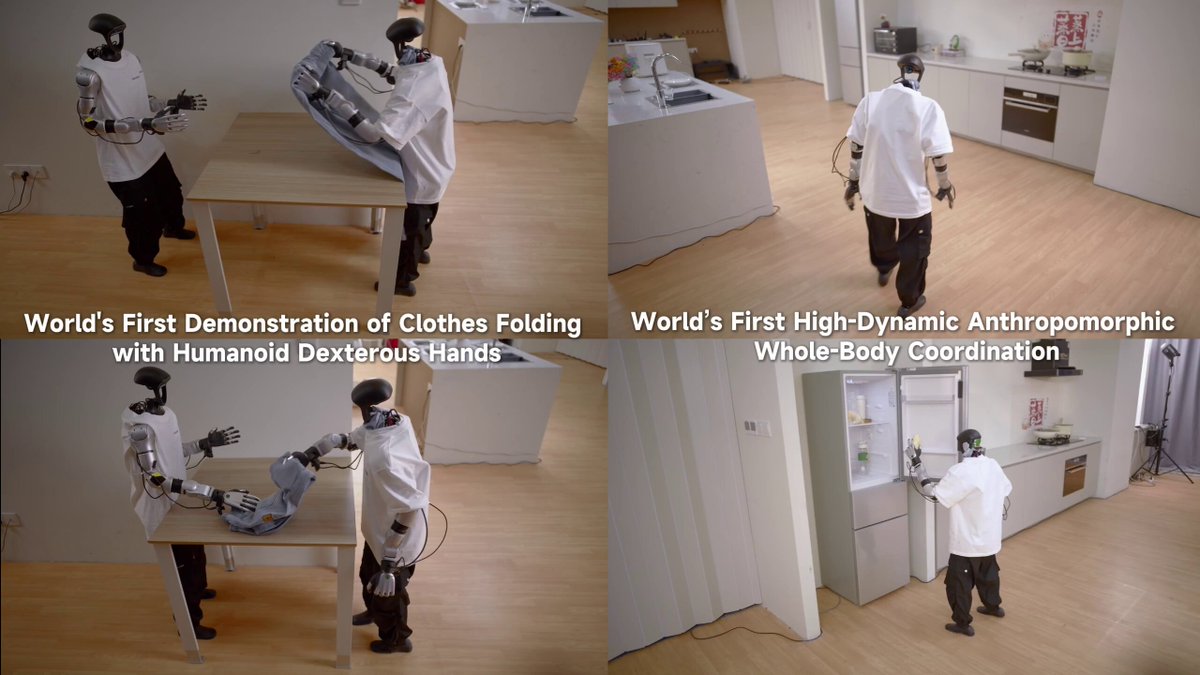
西湖机器人发布 WR1.0 全身运动与操作基础模型
Westlake Robotics 发布人形机器人全身运动与操作基础模型 WR1.0,官方称其兼顾动态类人运动与灵巧操作,可完成全身协同动作甚至叠衣服。
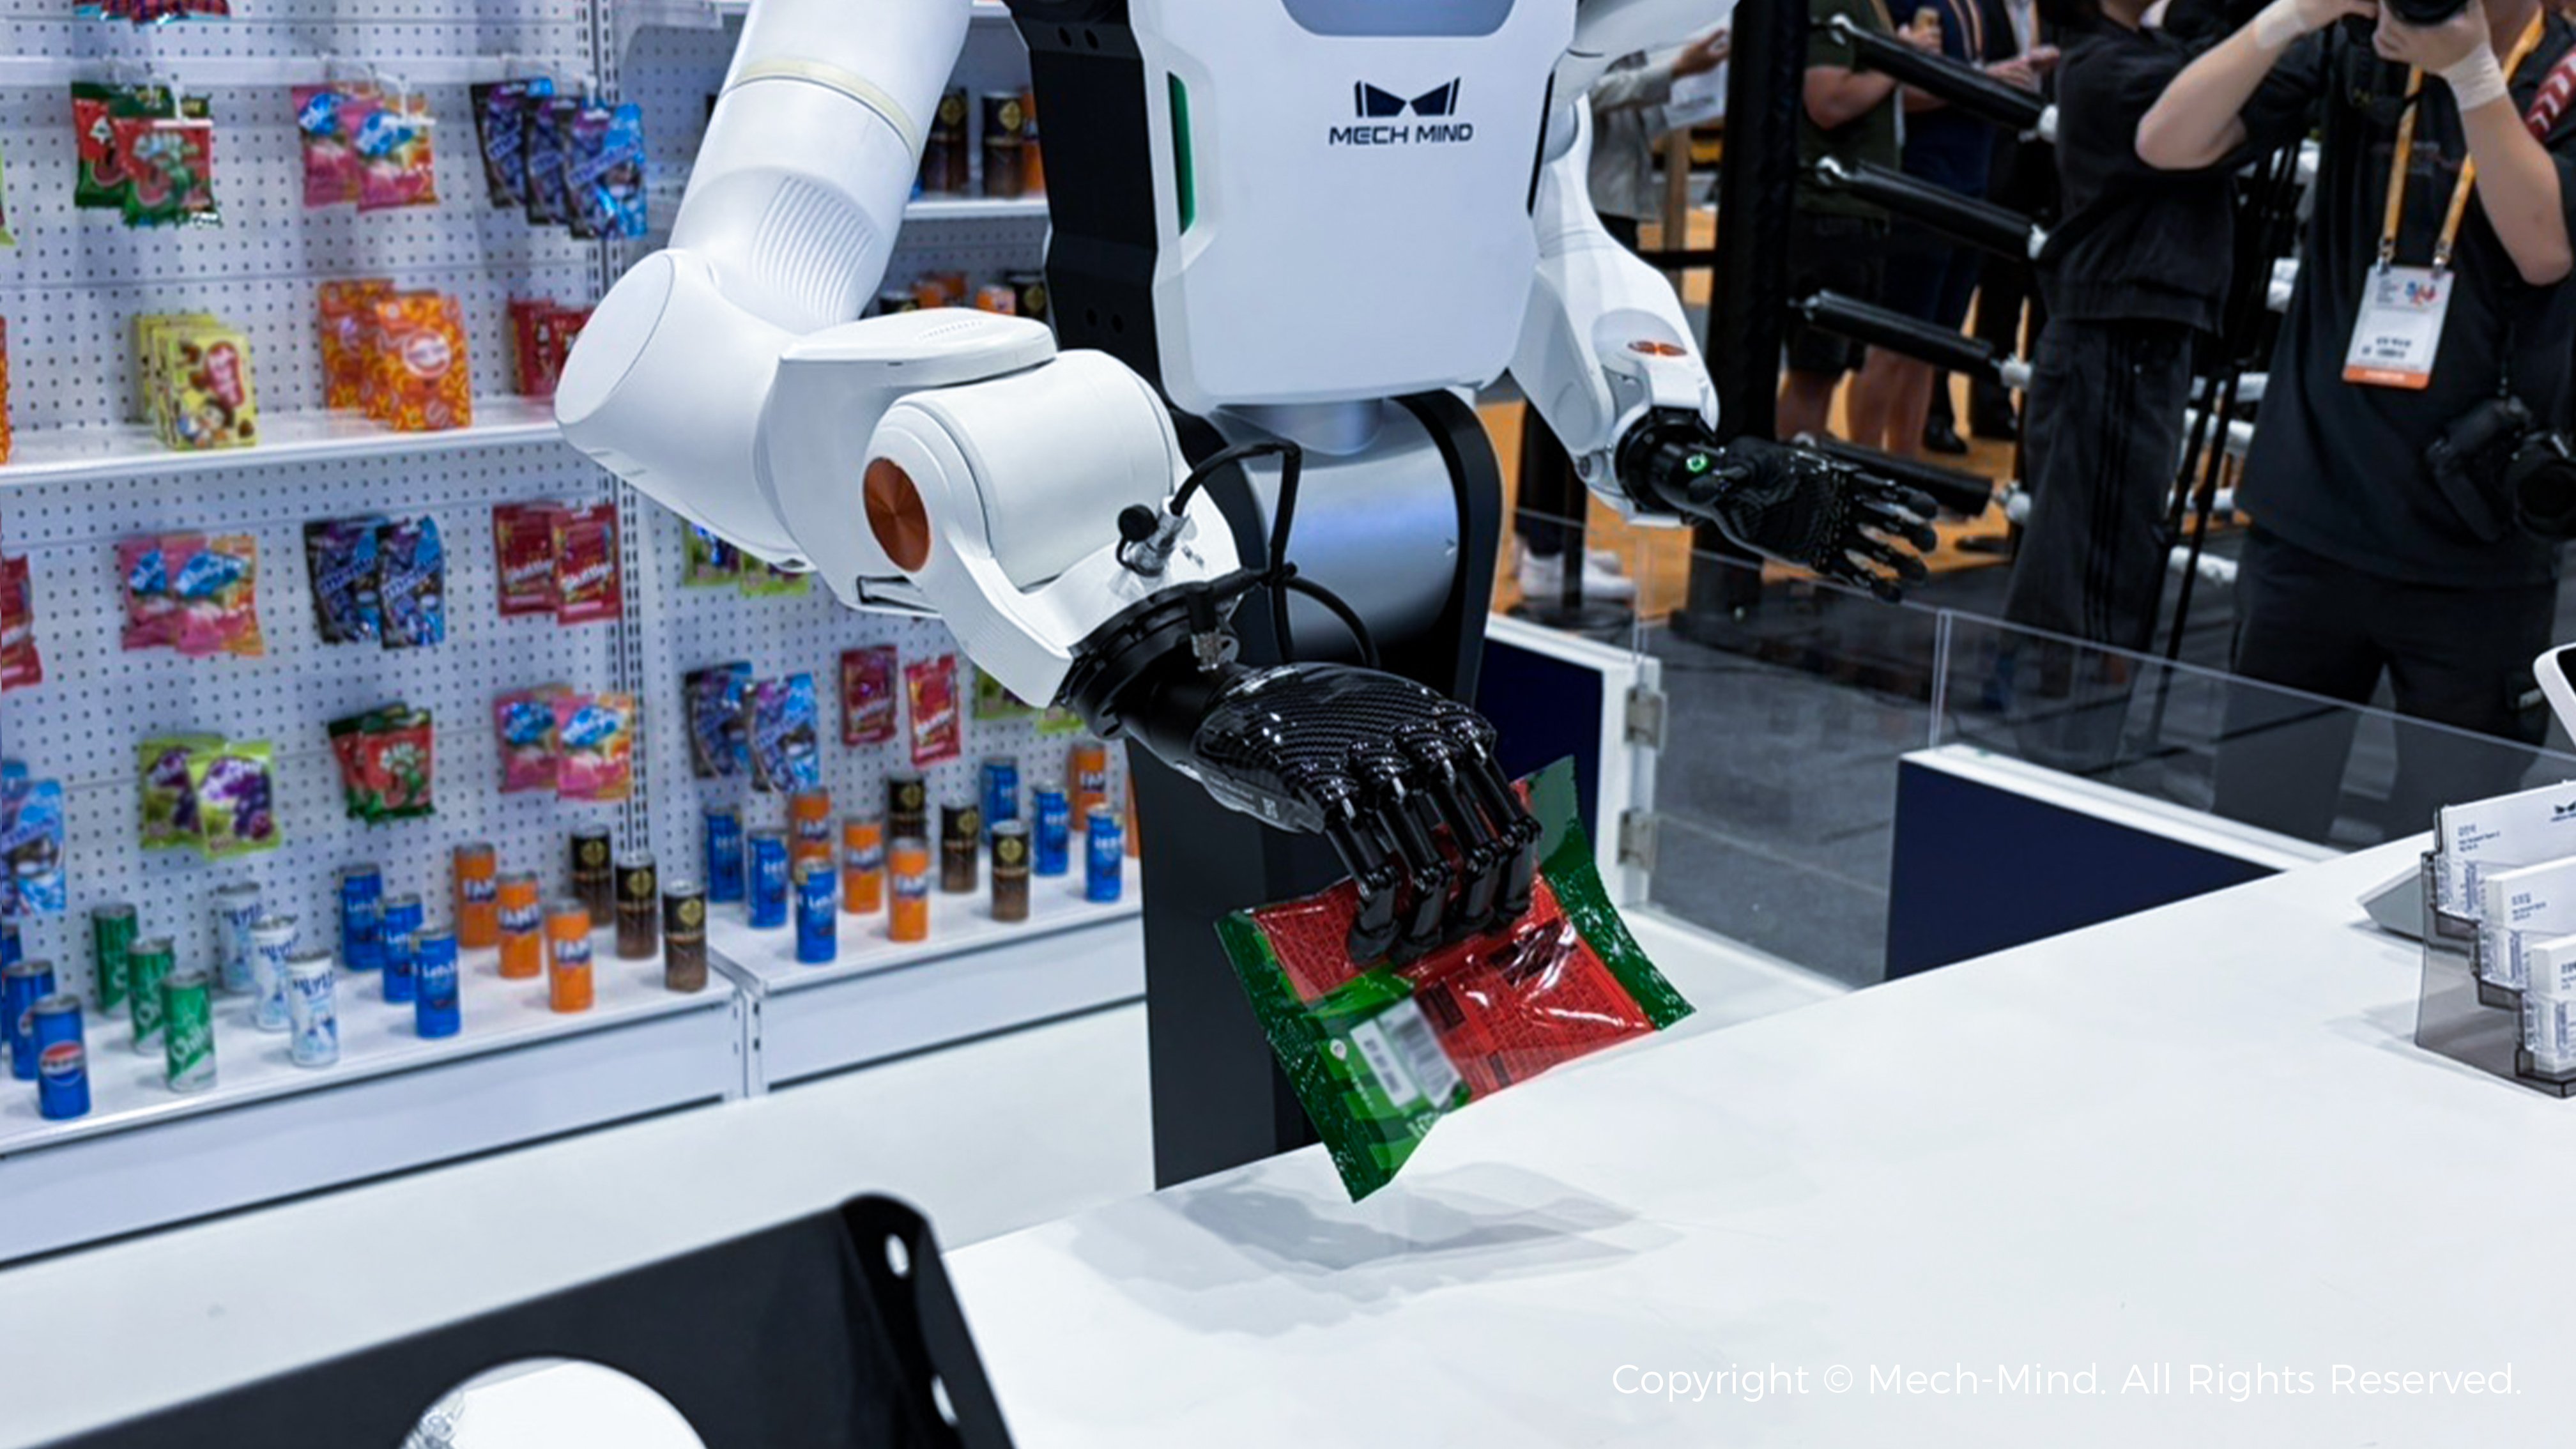
梅卡曼德在首尔AI机器人展演示人形机器人自主取货
2026首尔AI机器人展上,梅卡曼德展示人形机器人自主货架取货演示,其“眼脑手”系统融合感知、任务理解、自主规划与精准操作,可识别混放、乱放或挂钩商品。
为何一颗鸡蛋卡住人形机器人行业
越来越多自动驾驶人才转向具身智能,但人形机器人能跳舞行走,却难以夹起一颗鸡蛋。立德共创认为,真正的瓶颈不是运动控制,而是处理接触、摩擦与物体状态变化的接触丰富操作。
CROSSBFM:一小时蒸馏多机器人行为空间
科技行者10月9日报道的论文提出CROSSBFM:冻结源机器人行为基础模型的潜空间,用统一编码器把重定向数据当作跨机器人对应关系,在一小时内完成多机器人行为空间蒸馏。该方法旨在桥接彼此无关的潜空间,解决同一坐标对应不同动作的迁移难题。