实时快讯 2026年11月23日 星期一 · 具身智能全量信息流
AI加速发现:VicOne两日报告28个零日漏洞
VicOne利用AI辅助研究,在不到两天内发现28个零日漏洞,涉及Physical AI生态中的软件与工具。这些发现覆盖机器人开发、仿真和运行阶段,促使团队评估暴露面、安全影响及补丁验证。
MotionBricks 单模型驱动双端角色
NVIDIA 发布 MotionBricks 实时动作生成模型,可用同一模型驱动游戏角色与人形机器人,吞吐量达每秒 15,000 帧、延迟仅 2 毫秒。该模型基于逾 35 万个动作切片训练,以可组合的智能基元为核心,并已成为 Project GR00T 的动作生成层。
装甲毛毛虫为机器人设计提供跨越光滑玻璃的灵感
研究人员从装甲毛毛虫等动物身上汲取灵感,以开发能够穿越玻璃等光滑表面的机器人。通过研究生物机制和运动策略,他们旨在将这些能力复制到机器人系统中。
岱勒新材:机器人腱绳在国内多家厂商小批量试用验证
岱勒新材(300700.SZ)10月30日在投资者互动平台表示,公司机器人腱绳正在国内几家相关厂商进行小批量试用验证。公司未披露客户名称、验证周期或商业化时间表。
Robot Talk第168期:柔性电子推动灵巧机器人
Robohub的Robot Talk第168期邀请DZP Technologies的Zlatka Stoeva,讨论用于灵巧机器人的柔性、可拉伸和软性印刷电子。节目梳理了她的材料化学背景、这家剑桥公司的电子材料组合,以及其由ARIA资助的机器人项目。
智元机器人落地真实场景,推出 Worken 评测框架
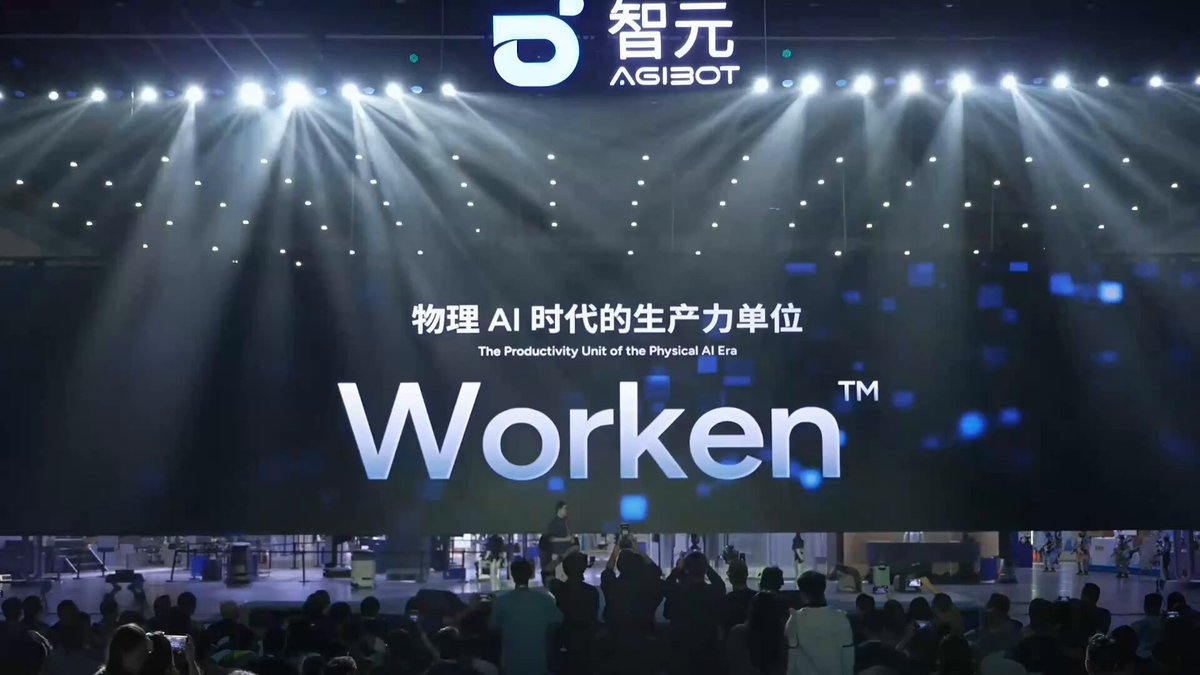
智元在 AGIBOT Innovation Day 2026 上展示机器人已从舞台演示走向产线物料搬运、工业物流、迎宾导览等真实场景,并介绍 Worken 框架,用于衡量机器人实际完成的生产性工作。
灵巧手进厂完成72道工序,仅比人工慢30秒
10月29日,2026智元创新日·灵巧操作分论坛举办。临界点通过跨城产线实时连线与自研数采手套,展示灵巧手从数据采集到真实产线落地的全链路路径。
清华联合无问芯穹、智元验证96台机器人群体经验学习
清华大学、无问芯穹与智元联合提出群体经验学习(CEL)新范式,使机器人除人类示范外还能借鉴同伴的成功经验。团队在96台真实机器人组成的集群中完成规模化验证,为具身智能规模化落地提供新路径。
2026智元创新日:灵越、灵途四足机器人技术升级
在2026智元创新日上,智元酷拓发布了四足机器人「灵越」与「灵途」的升级版本,推出全地形通行「自动挡」和VLN语义导航增强功能,旨在推动四足机器人进入工业现场。
清华联合无问芯穹、智元提出机器人群体经验学习范式
清华大学联合无问芯穹、智元提出群体经验学习(CEL)范式,使机器人除人类示范外还能借鉴群体内其他机器人的成功经验。该范式已在96台真实机器人组成的集群中完成规模化验证。
一百一十台人形机器人同台共舞 刷新吉尼斯世界纪录
一百一十台人形机器人在同一舞台完成协同共舞,刷新吉尼斯世界纪录。这场表演展示了对齐控制与通信调度的能力,让人形机器人群体协作首次以规模化方式具象化。