梅卡曼德具身智能方案实现传送带动态抓取
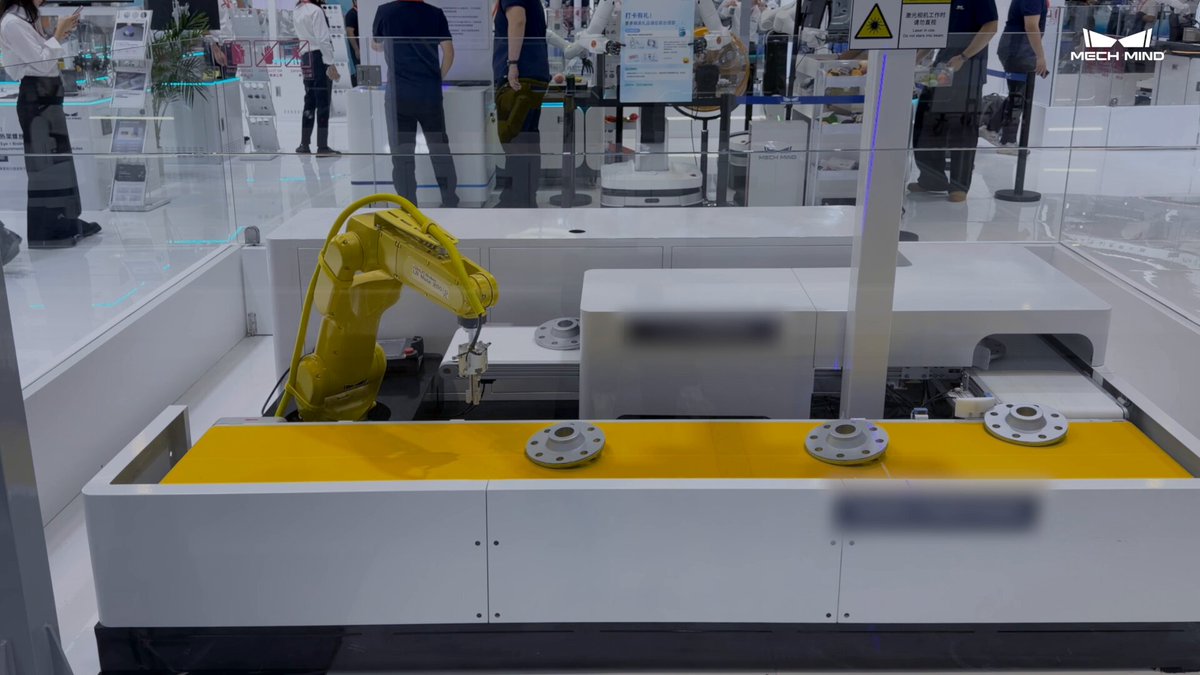
梅卡曼德的具身智能「眼脑手」可实现传送带上的动态工件跟踪与抓取。抓取运动中的物体是机器人面临的一大挑战。该公司称,在具身智能「眼脑手」的驱动下,机器人能在 2 至 5 米的工作距离内稳定识别高反光、形状复杂的零件,随后跟踪并抓取传送带上移动的零件,实时适应零件位置与姿态的变化以及零件振动。该方案面向包裹分拣、传送带分拣等场景。
 ▶
✓ 已核对
2026-10-23