实时快讯 2026年11月23日 星期一 · 具身智能全量信息流
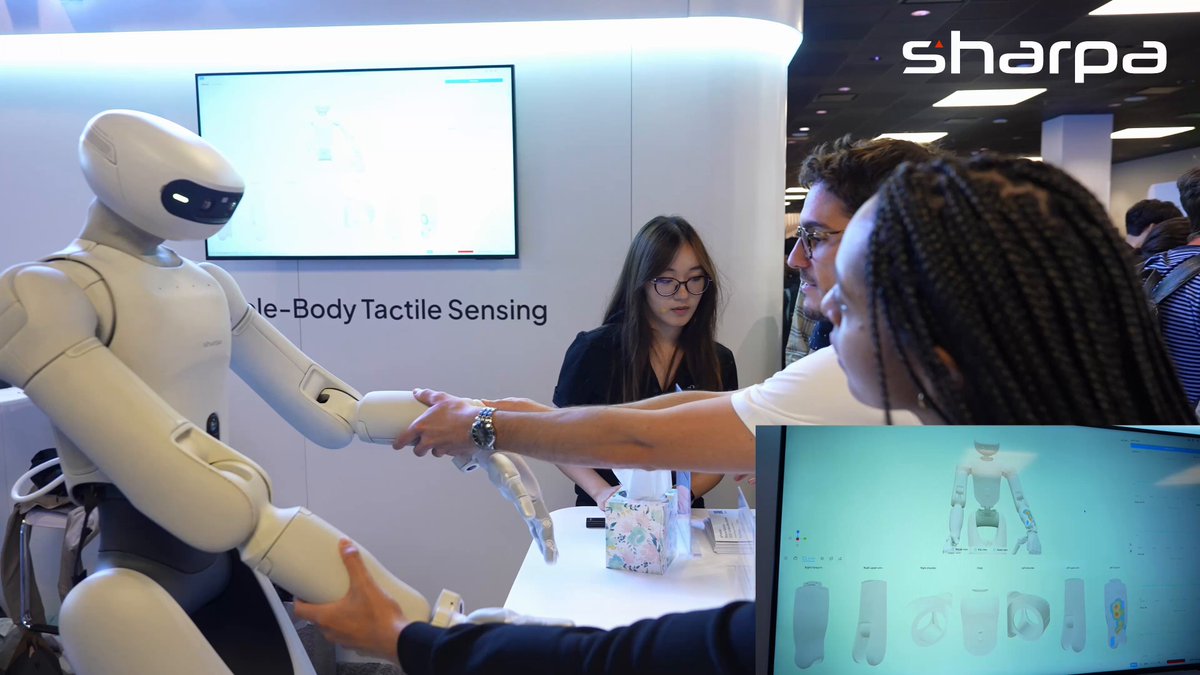
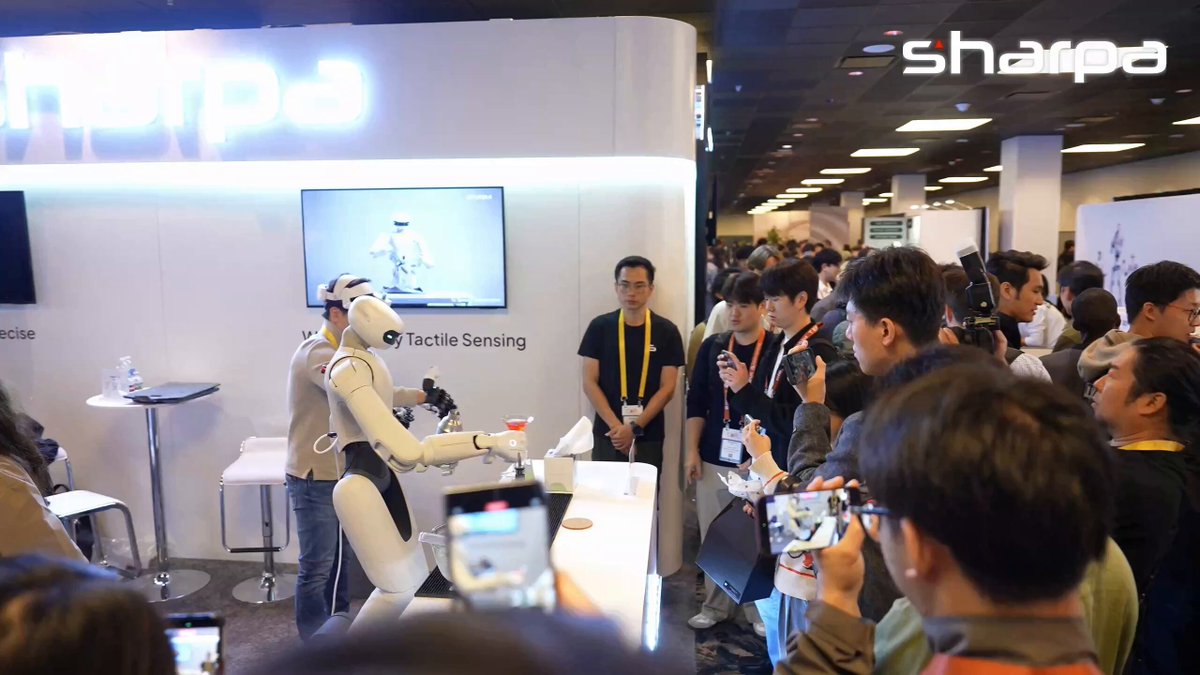
Sharpa D01 配全身电子皮肤,触觉采样率达 100Hz
Sharpa 称 D01 配备全身电子皮肤,轻触即可触发响应,能感知摄像头难以捕捉的交互;触觉采样率 100 Hz、力分辨率 0.2 N、空间分辨率 10 mm。
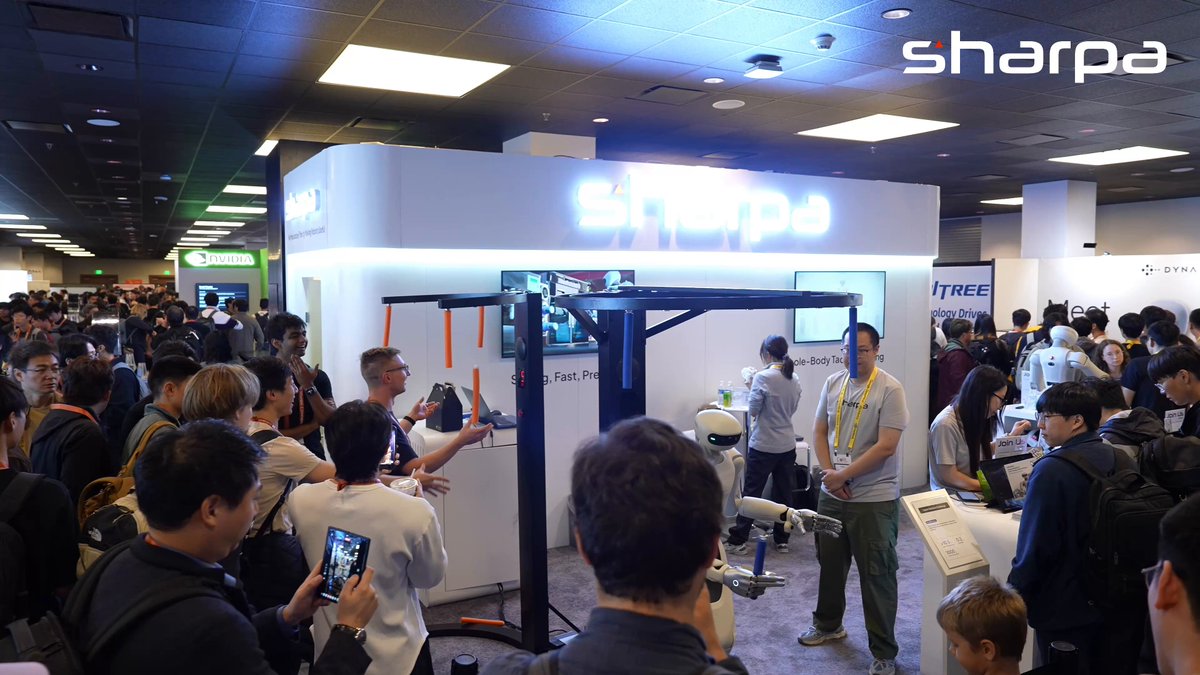
Sharpa D01 接棍挑战:末端速度超 10.5 m/s
Sharpa 发布 D01 机械臂接棍挑战视频:面对随机落棍,机器人追踪、就位并完成抓取,末端最大速度超 10.5 m/s,重复精度 0.2 mm。
中科院团队揭示高效神经元编码,助力脑机接口研发
中国科学院自动化研究所团队通过灵长类动物实验发现,大脑仅需少量神经元即可解码手部三维运动轨迹。该成果为研发更高效的新一代脑机接口提供了神经科学依据,相关论文已发表于《神经科学杂志》。
Agility 安全总监 Kevin Reese 解读「协作安全」机器人
Agility 官方发布解读视频,由机器人安全高级总监 Kevin Reese 说明「协作安全」的含义,并介绍该公司在人形机器人安全方面的研发方向。
机器人访谈170期:安全关键环境中的可靠机器人部署
在 Robot Talk 第170期中,Daniela Shchegelskaya 讨论自主机器人如何在安全关键环境中可靠运行。她在 Elimpus 的工作包括将 Boston Dynamics 的 Spot 集成到带电变电站巡检中,关注自主导航、网络连接、远程诊断、数据采集和系统级可靠性。
道恩股份:导电TPE可支持机器人本体直接印刷电路
道恩股份在投资者关系活动中表示,公司已开发出超软人工皮肤SiTPV,并布局机器人柔性仿生材料与绿色轻量化高分子复合材料。公司称,导电TPE的低电阻率特性可为机器人本体直接印刷电路、简化线束设计提供材料方案。
Astribot 发布 CoMind 技术报告与未剪辑视频
Astribot 发布 CoMind 技术报告与未剪辑演示视频。CoMind 为多机器人共享视觉协作系统,帖中未披露更多技术细节与数据。
地瓜机器人详解 RDK X5 上的 CLIP 量化部署
地瓜机器人回顾最新一期 Office Hour:工程师 Shockley 演示在 RDK X5 上量化 CLIP,涵盖 ONNX 导出、校准数据、量化、模型编译与 BPU 加速端侧推理,并介绍 RDK 挑战赛冬季赛进展。
HeymanDex 将灵巧手推向水下作业
HeymanDex 以水下环境作为灵巧手产品的切入点,强调密封性与可靠性,而非仅限于实验室性能。其 WA100 灵巧手已从原型测试走向商用,公司还计划将核心技术拓展至工业与海外市场。
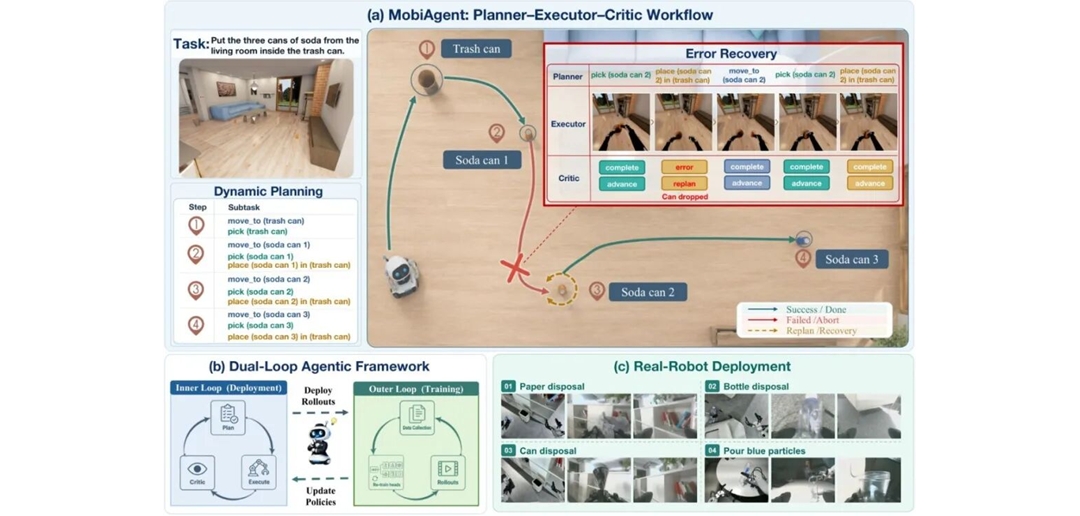
Astribot 三篇论文被 CoRL 2026 接收
Astribot 称三篇论文被 CoRL 2026 接收:MobiAgent 用部署数据递归自我改进且无需人工标注;PLaW-VLA 先预测场景演化再行动;ARMS 可持续观察、记忆并行动。