实时快讯 2026年11月23日 星期一 · 具身智能全量信息流
02:40
磁足机器人攀爬巨轮清理船体附着物
Timothy Wong 在罗克波特海岸的潜水经历,以及对机器人轮子和齿轮的研究,促使他开发出可清洁船体的磁足机器人。这种类似 Roomba 的机器能在钢制船体上行走,去除海洋附着物,使船舶维护更安全、更高效。
01:04
Sanctuary AI:灵巧度分级解锁不同自动化场景
Sanctuary AI 发布《灵巧度解析》第二部分,称灵巧度是渐变区间:真空吸盘与平行夹爪适合简单任务,高灵巧机械手应对复杂场景。其机械手瞄准人类级能力与工业级可靠性。
▶
23:52
地瓜机器人社区项目:RDK X5 上做出 VLM 巡逻机器人
地瓜机器人开发者 Brian 基于 RDK X5 打造 VLM 巡逻机器人,整合 SLAM、YOLO11n 与 InternVL2.5-1B,实现自主巡逻、实时人员检测与端侧视觉特征匹配。
10:31
10:30
10:14
D-Robotics 将直播 Frontier:Uranus
D-Robotics 宣布将于 10 月 15 日晚 8:00(GMT+8)直播 D-Robotics Frontier:Uranus,探讨交互式世界模型支持的长时序生成、多视角仿真与机器人策略评估。
21:12
地瓜机器人 RDK X5 实现端侧 AI 卡路里识别
开发者 Shebin(@coderscafetech)基于地瓜机器人 RDK X5 打造 AI 卡路里追踪器,用计算机视觉与端侧 AI 本地识别食物、显示热量营养信息。RDK Challenge Winter 已开放报名。
17:00
逐际动力:视觉不能作为独立模块,须与决策运动协同
逐际动力研发负责人 Paul Li 称,视觉不应是独立模块,须与决策、运动、操作协同成完整系统;机器人要走进真实环境,适应光照与空间变化,靠闭环持续改进。
▶
00:15
Agility 高管解读机器人功能安全的分层设计
Agility 机器人安全高级总监 Kevin Reese 表示,功能安全的目标是保障人在机器人周围的安全,需在电气、机械、工业等每一层设计中落实这一要求。
▶
20:41
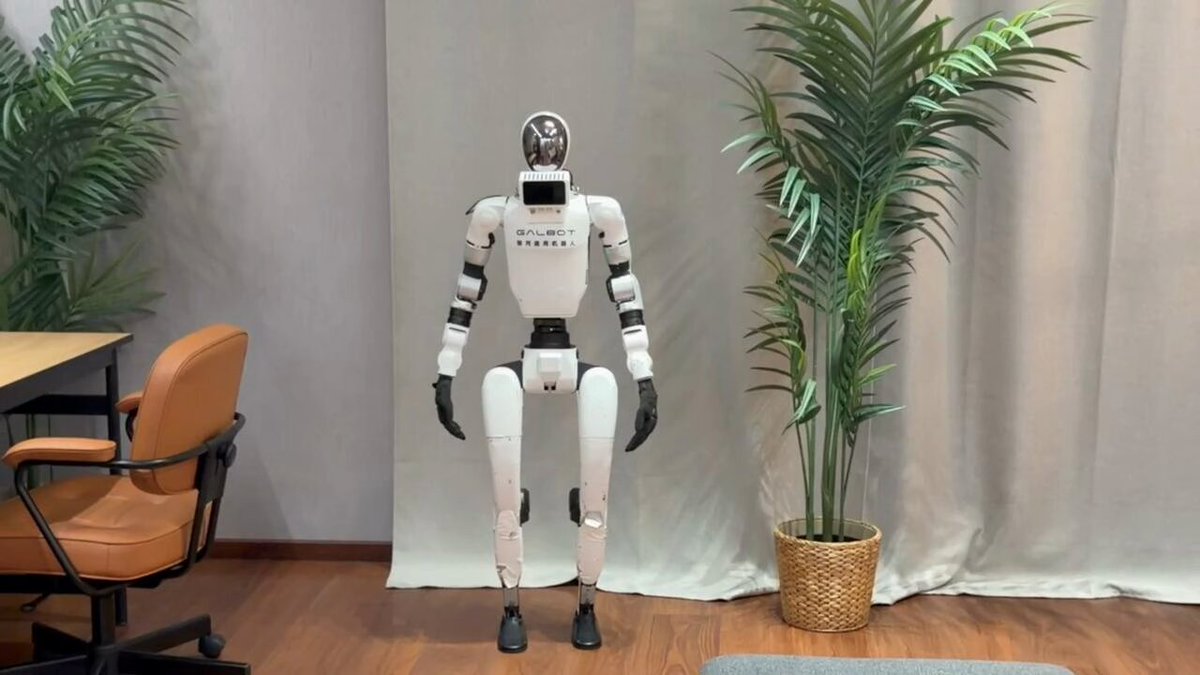
银河通用发布PASSAGE框架,人形机器人自主规划全身通行
银河通用推出PASSAGE框架,融合环境感知、全身运动规划与闭环控制,使人形机器人能依据周边环境自主规划并执行灵活通行动作,框架基于100小时构建。
▶
简报
实时
📰 日报
11月22日
更多 →
1
智元优必选数据供应商融资5000万,星海图入股
2
云深处 LYNX 机器狗进驻牛场,24 小时自主巡检
3
Noetix Boomy 众筹奖励公布,11月24日开启
4
Booster Robotics 称其关节系统兼顾动力与耐久
每日 20:00 更新
🔥 热门快讯
按热度排行
HOT:100
HOT:100
HOT:100
HOT:100
HOT:100
HOT:100
HOT:100
HOT:100
HOT:100
HOT:100
产业
Noetix Robotics
Noetix Boomy 支持语音对话、视觉感知与可编程动作
产业
Noetix Robotics
Noetix Boomy 两天后发布,VIP 价 3,299 美元起
技术
5厘米细管急转弯:机器人拉动8倍自重
技术
东京大学强化学习实现倒立双足机器人单杠大回环12圈
技术
封面综述:软体机器人植入、手术与穿戴该选哪种肌肉?
产业
第七届中国机器人行业年会12月举行 领军企业齐聚
资本
7天15笔融资约32亿元,机器人赛道加速升温
技术
MIT造出机器蜜蜂,距授粉还差一块电池
资本
机器人融资降温?两月229起超680亿
产业
2026常州工业具身智能大会聚焦融链强链