实时快讯 2026年11月23日 星期一 · 具身智能全量信息流
轮式、飞行与六足机器人借新学习法提升稳定性
伊利诺伊大学厄巴纳-香槟分校格兰杰工程学院的研究人员将强化学习与控制理论结合,为轮式、飞行和六足机器人提供稳定性保证。该方法在使机器人保持在合理运行边界内的同时,将跟踪性能较现有方法提升最多15%。
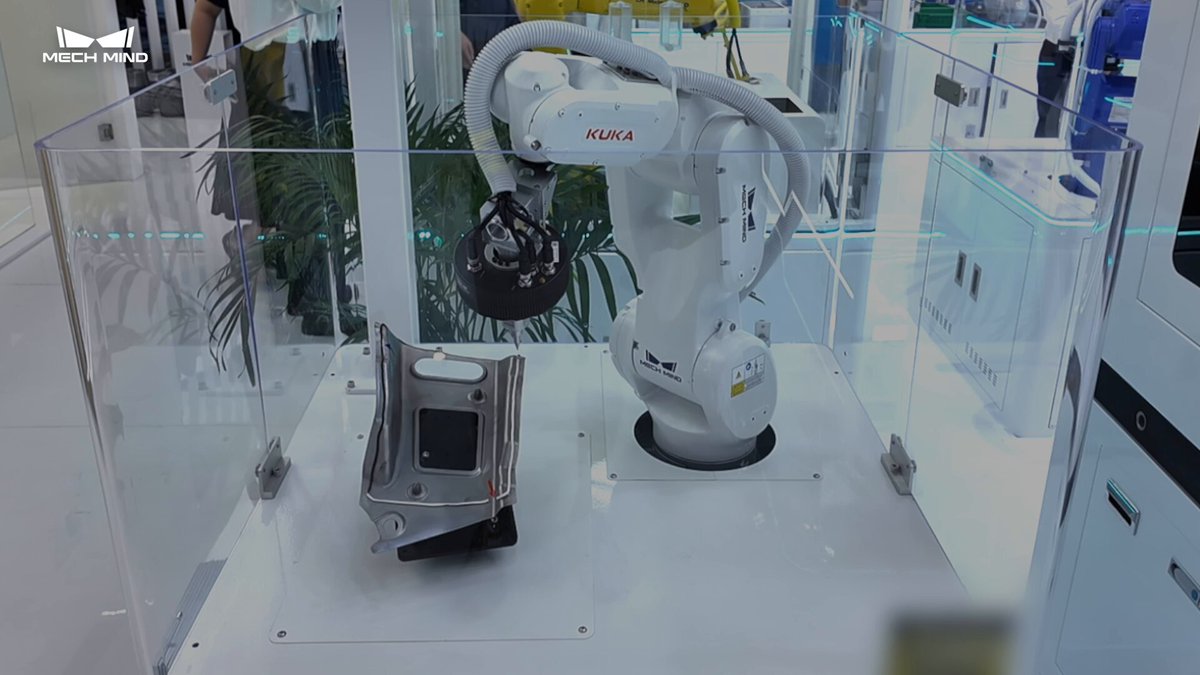
梅卡曼德具身智能实现汽车涂胶在线检测,速度达1500mm/s
梅卡曼德以具身智能「眼-脑-手」方案切入汽车钣金涂胶在线检测,与涂胶同步实时作业,检测速度最高1,500 mm/s,针对离线抽检滞后漏检、固定视角相机难覆盖复杂胶路的问题。
商汤联合创始人王晓刚旗下ACE Robotics发布空间感知模型
由商汤联合创始人王晓刚创立的ACE Robotics发布ACE-Brain-0.6具身AI模型,基于Qwen3.5-9B监督微调,聚焦物体识别、图像定位及机器人可交互位置判断。公司称该模型使用约100万空间定位样本训练,在八项定位基准中的六项优于GPT-6 Astra,并在两组评测中分别取得74.53和94.13。
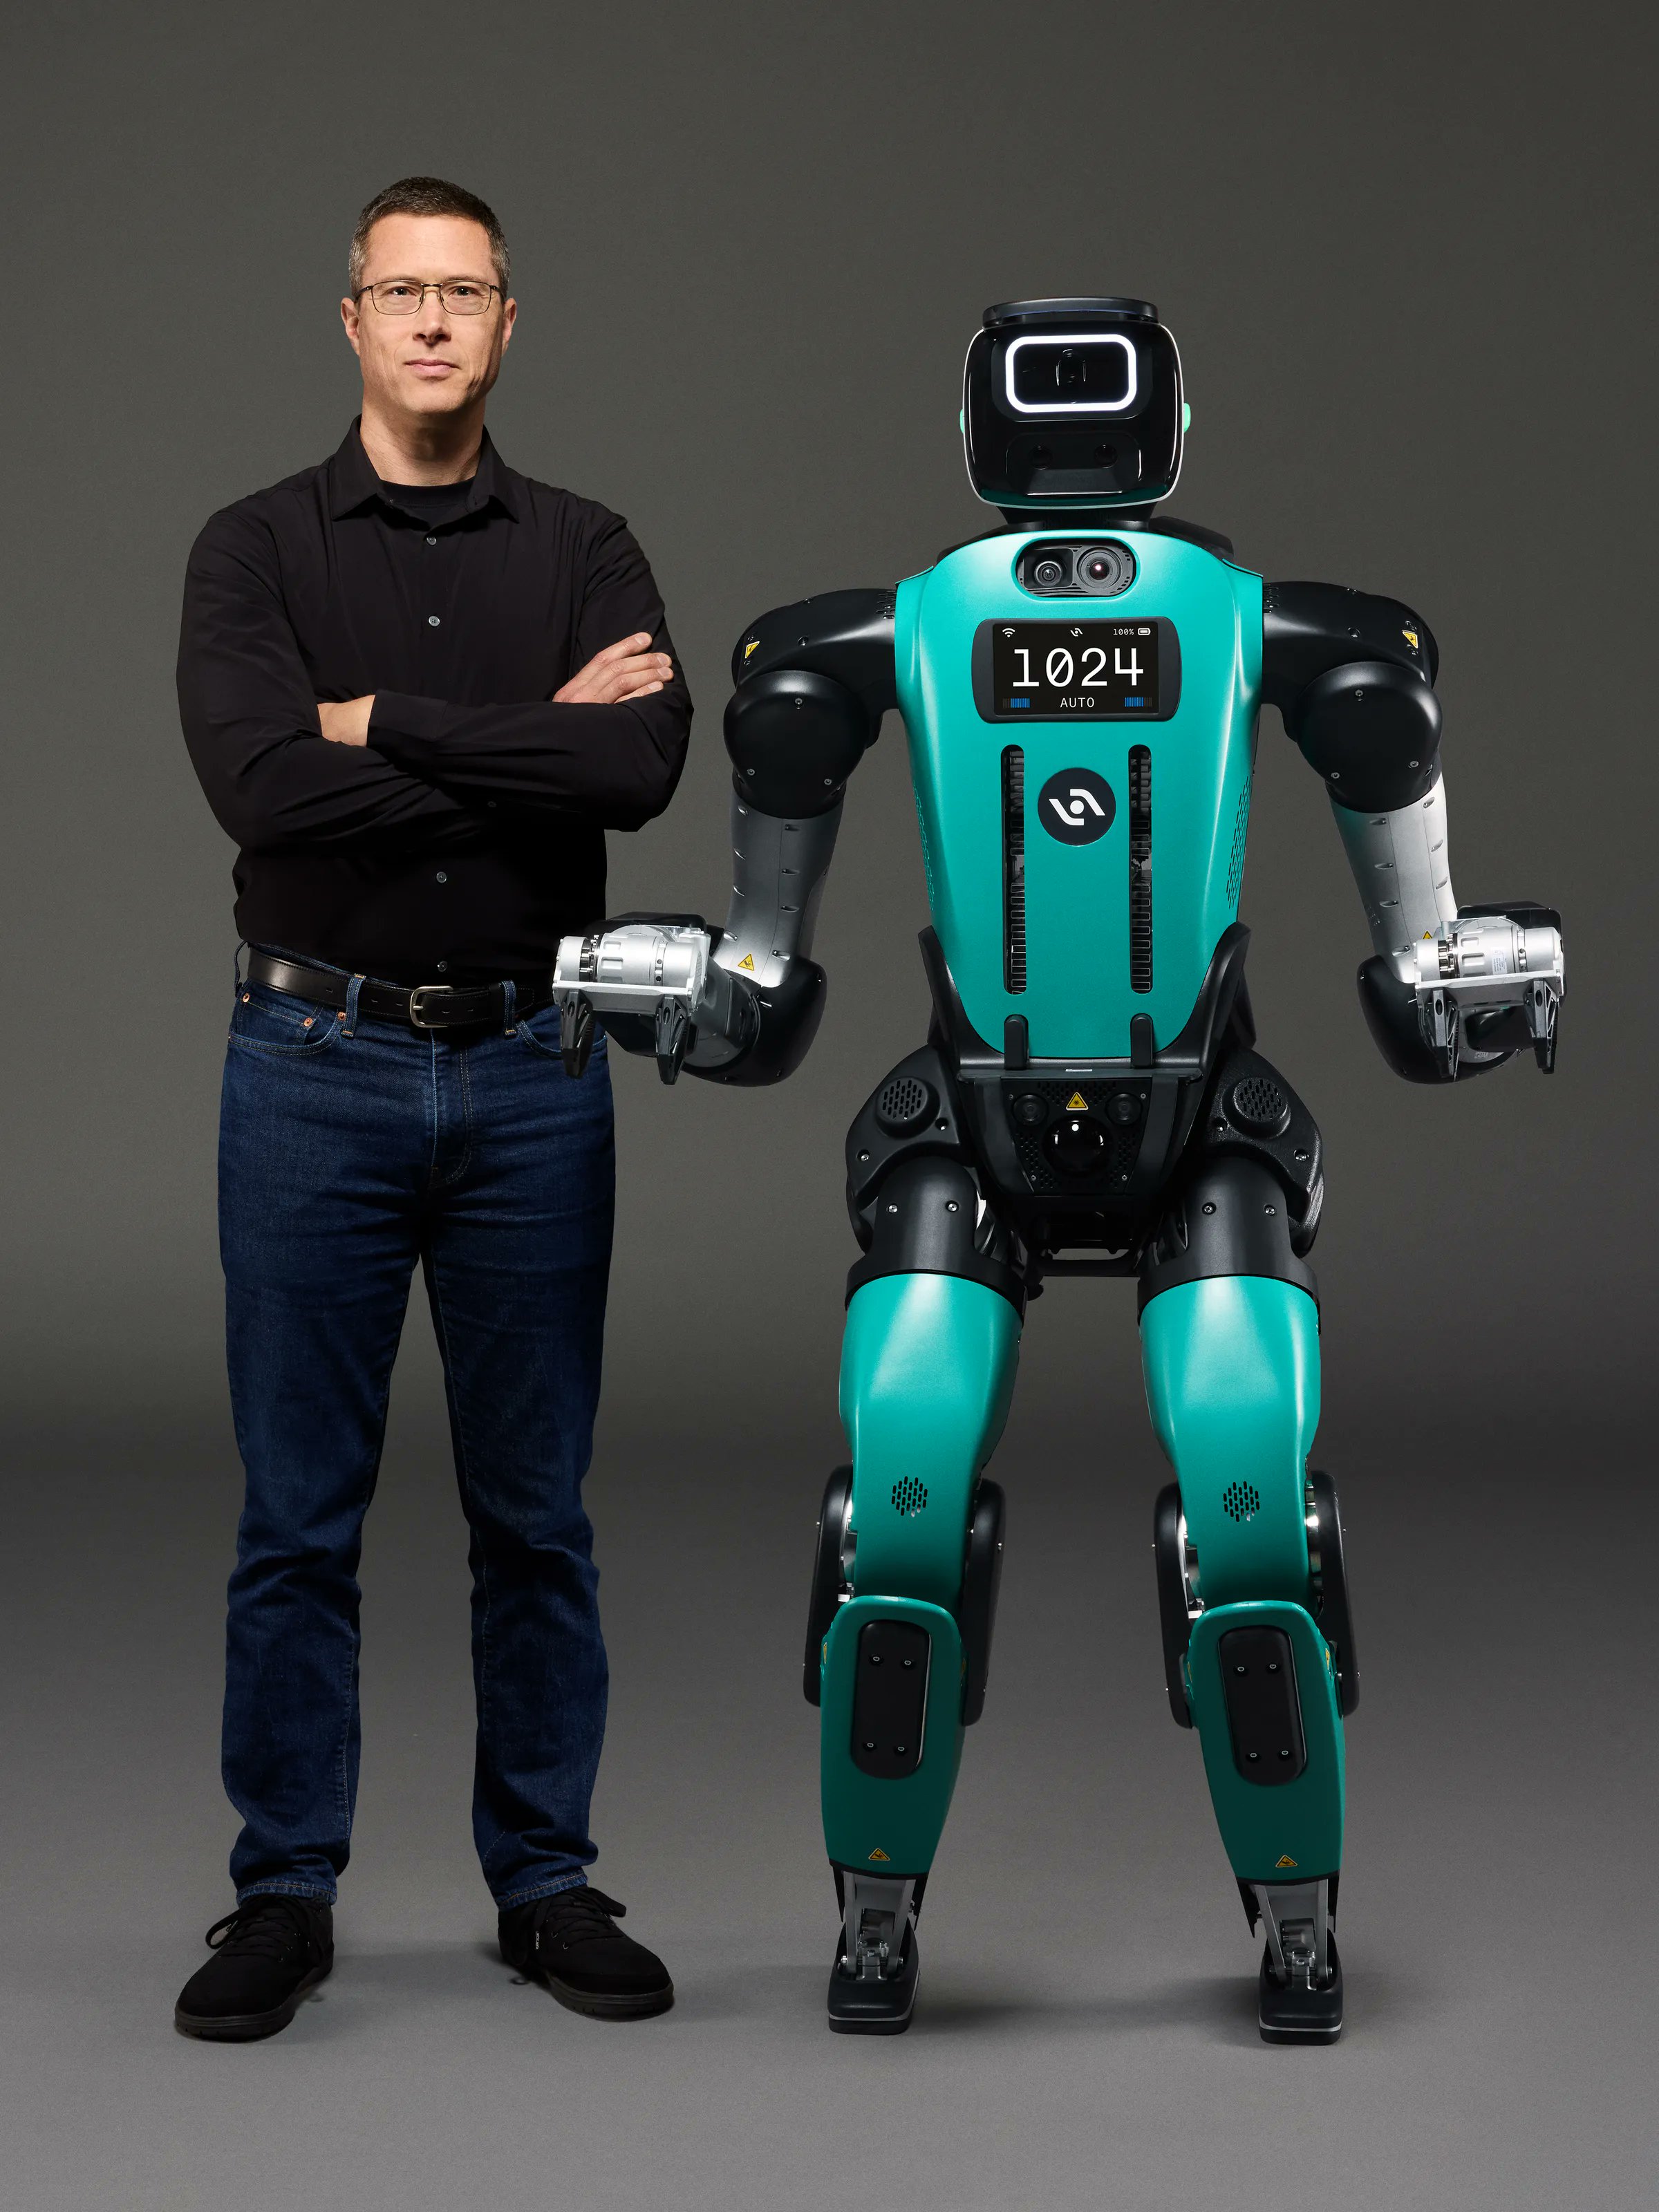
Agility 联创解释 Digit 5 为何不能奔跑
Agility 联合创始人 Jonathan Hurst 在 IEEE Spectrum 撰文,解释最新人形机器人 Digit 5 为何放弃奔跑能力,并介绍该机型重构中的设计取舍。
戴盟机器人构建触觉智能基础设施层
戴盟机器人正在构建连接触觉传感、数据采集、仿真和AI模型的流水线,为触觉智能提供基础设施。该公司希望将物理交互转化为训练数据,提升机器人在装配、包装等接触密集任务中的操作可靠性,并与下游开发者合作。
WorldOracle世界模型评测平台发布
由智元、NVIDIA、普林斯顿大学、得克萨斯大学奥斯汀分校和多伦多大学研究人员联合完成的WorldOracle正式发布,并向开发者开放评测提交。该平台以真实机器人执行为标尺,评估动作驱动世界模型的物理交互预测能力。
大晓机器人发布ACE-Brain-0.6,空间锚定评测胜GPT-6 Astra
大晓机器人发布9B具身基模型ACE-Brain-0.6,基于约百万条可验证空间锚定样本训练。该模型在八项Grounding评测中六项超过OpenAI GPT-6 Astra,七项公开基准平均分74.53,高于73.68。
大晓机器人发布具身基模型ACE-Brain-0.6,六项评测超GPT-6 Astra
大晓机器人发布具身基模型ACE-Brain-0.6,基于Qwen3.5-9B微调并使用约百万条空间锚定样本。公司称其在八项Grounding评测中有六项超过OpenAI的GPT-6 Astra。
大晓发布具身基模型 六项评测超GPT-6 Astra
大晓机器人发布基于Qwen3.5-9B监督微调的具身基模型ACE-Brain-0.6,使用约百万条空间锚定训练样本。该公司称,模型在八项Grounding评测中有六项超过OpenAI的GPT-6 Astra。
D-Robotics 发布分享:数据驱动机器人仿真与世界模型
D-Robotics 公布首期 Frontier 分享的完整录像,内容聚焦交互式、数据驱动的机器人仿真,以及构建机器人世界模型的挑战。