灵巧手降价八成,工厂为什么还在观望
为什么读:从 5 万元到 6000 元的价格曲线背后,三把衡量“合格”的尺子各测一摊——标准测部件、赛场测任务、现场测寿命。本文给出这轮灵巧手竞赛中最缺的那份东西。
文|Embodied AI Frontier
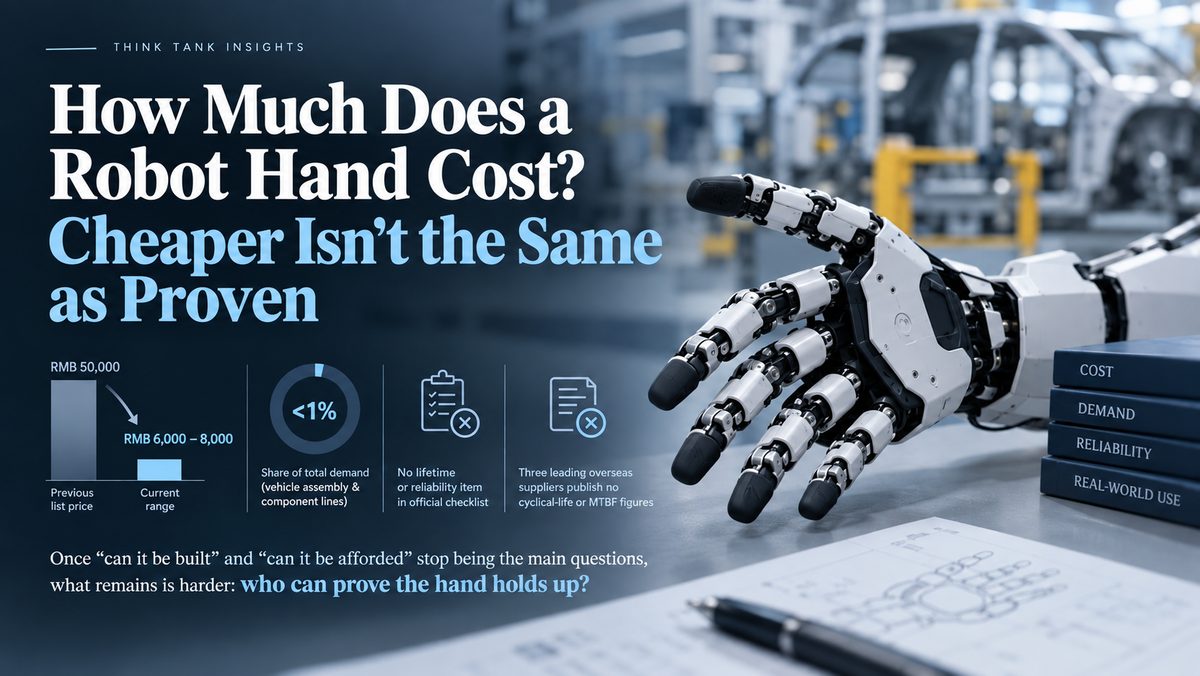
据媒体报道,中国厂商已把主流六自由度灵巧手的单只价格从 5 万元压到 6000 至 8000 元,降幅约八成。但按 MIR Databank(MIR 睿工业,中国市场研究机构)的两组分档数据测算,2025 年真正用在整车与零部件产线上的灵巧手不足总需求的 1%(该换算由本文完成,MIR 未做)。与此同时,官方验证清单里没有寿命与可靠性项,海外三家代表性厂商同样不公布循环寿命。当"能不能造"和"买不买得起"都不再是主要问题,这只手剩下的难题是:谁能证明它靠得住。
本文结构
- 一、为什么是手
- 二、活已经在那里:需求端要什么
- 三、要不要人手:一条尚未收敛的争论轴
- 四、三把尺子:标准测部件,赛场测任务,现场测寿命
- 五、中国这一边:价格、量产与两面
- 六、产能去哪了
- 七、另一条路:生活场景
- 八、结论:从"造得出来"到"证明得了"
一、为什么是手
1.1 运动能力趋同之后,难题集中在末端
让一台人形机器人跑起来,在 2026 年已经不是难题。百米冲刺、障碍穿越、连续跳跃,这些动作在过去两年里从实验室演示变成了赛场上的常规项目。真正还没有答案的部分在末端:这台机器能用手干什么活。
这个问题正在全球被同时提出来。
2026 年 7 月 9 日,美国机器人公司 1X Technologies 发布了为 NEO 人形机器人设计的 25 自由度腱驱手,把分布式触觉与力控关节作为核心卖点,明确瞄准家庭场景16NEO's Hands: An API to the Physical World点击查看文末条目 →。同一年,特斯拉的 Optimus 手部经历代际更迭,其自由度与执行器数量成为行业衡量标杆,尽管这些参数多来自媒体转述。韩国的 Wonik Robotics 直到 2026 年 9 月 7 日才发布自己的五指型号 Allegro Hand V6 F,此前其主力产品一直是四指结构18Allegro Hand 产品线与 V6 F 发布公告点击查看文末条目 →。而在中国,一批厂商把价格压了下去,同时把标准化的议题推上了台面。
这四条线索集中在同一年的第三季度里,指向同一个技术节点:机器人本体的运动能力正在趋同,差异化开始向操作能力集中。
1.2 三个可以量化的理由
为什么手会成为分水岭,有三个可以量化的理由。
第一,它是成本与难度的双重交汇点。 美国投资银行摩根士丹利(Morgan Stanley)的拆解测算显示,灵巧手约占 Optimus Gen 2 整机物料成本的 17%,约 9500 美元32摩根士丹利关于灵巧手占整机物料成本 17% 的测算,无报告原文公开,中文与英文世界均属二手转引点击查看文末条目 →。需要说明的是,这份测算没有公开报告原文,中文与英文世界的引用均来自二手转引,从业者的经验口径则落在 10% 至 20% 之间。不同机构的另一些测算给出 14%、18% 甚至"未来有望超过 30%"的数字,这些数字的基准机型与口径各不相同,不能混排使用。口径虽乱,量级可以确定:灵巧手在整机物料成本中的占比处在两位数百分比区间。而它对应的体积只是整机的一小部分。
第二,它决定的是工作种类的上限,这一点与演示效果无关。 二指夹爪能完成的工作,是搬运、放置、抓取这类结构化动作。而拧螺丝、插接连接器、拆包、线缆整理这类动作,要求手指在接触过程中持续调整力度与姿态。美国机器人公司 1X 在发布手部产品时写过一句话:一台带两指夹爪的人形机器人,对开发者只暴露三个动词,拿起、放下、推动16NEO's Hands: An API to the Physical World点击查看文末条目 →。这句话的含义是,软件能写出什么应用,取决于硬件暴露了什么动作空间。
第三,它把"能不能用"的问题,从软件层推回到了物理层。 宇树科技创始人王兴兴把尚未达到"GPT 时刻"的原因指向另一处:机器人每次输入输出都伴随物理世界的偏差,最后几厘米甚至几毫米的触觉修正无法完成,导致成功率下降23具身大佬,为这几个问题吵翻了点击查看文末条目 →。
1.3 本文要回答的问题
这些判断合起来,指向本文要处理的核心问题。关于这只手,行业已经不缺"能不能造"的答案,也不缺"贵不贵"的答案。缺的是一个更基础的东西:怎么证明它能用。
在接下来的部分里,我们会依次处理五件事:需求端到底有哪些活等着被接手,接管一个工位需要跨过什么门槛;"要不要人手"这场争论目前吵到了哪一步,以及为什么它在美国内部也没有收敛;用来衡量"合格"的三把尺子分别测什么,为什么它们彼此不衔接;中国这一边的价格与产能走到了哪里,以及产能为什么没有去生产现场;最后再检验另一条可能的路:如果这只手最终的主要去处是家庭与生活场景。
二、活已经在那里:需求端要什么
2.1 三档工序:推动灵巧手的是第三档
讨论灵巧手,常见的切入点是产能、融资或出货量。但这些话题成立的前提,是有一个具体的工位在等着被接手。这个前提值得先单独看清楚。
把当前有据可查的应用场景按三个维度排开,会得到一张分档表。三个维度分别是动作精度、物体不确定性、节拍要求。
低不确定性、高节拍、低精度的工序,例如上下料、搬运、码垛,二指或三指夹爪已经足够,成本极低,这是当前工业自动化的主力。
高不确定性、低节拍的工序,例如拆快递箱、分拣混合物料、整理线缆,要求机器面对形状与材质各异的物体反复调整姿态。这类工序目前主要由人工承担。
高精度、高确定性的工序,例如拧入标准螺丝、插接连接器、装配小型零件,要求手指在接触过程中持续微调力度。这类工序恰好落在人手的舒适区,也落在当前机电结构的困难区。
这三档里,真正在推动灵巧手前进的是第三档。它的特征是:动作本身不复杂,难在力度的连续控制。
2.2 这些活现在由谁在干
现在这些活由谁在干。 二指与三指夹爪覆盖了多数结构化工业操作,成本远低于多指手,这是它们的优势所在。行业中流传的一种说法是,简单夹爪足以覆盖 80% 至 90% 的标准取放与结构化操作。需要说明的是,这个比例在公开信息中找不到可核的一手出处,常被归给某家投资银行的研究报告,但检索显示该报告并不包含这一表述33「简单夹爪覆盖 80% 至 90% 标准操作」为行业通行说法,未核到所称报告原文,正文已作限定点击查看文末条目 →。可以确认的是方向:夹爪在结构化场景中的性价比依然明显。
专用自动化设备(非人形)承担另一部分。它们的优势是节拍与稳定性经过验证,代价是柔性差,换线成本高。人工则承担了剩下的长尾。
2.3 接管一个工位要跨过的门槛
接管一个工位要跨过什么门槛,这是本节最关键的部分。 公开信息里有两组来自需求方与厂商的经验值,可以拼出一条流程。
第一组来自工厂侧。福田康明斯(中外合资发动机制造企业)负责人黄运保在描述新场景落地流程时提到,可以先用世界模型做仿真测试,成功率达标之后再进场,以此压缩调试周期27优必选部署经验值与工厂落地门槛点击查看文末条目 →。这里的关键词是"达标之后再进场",也就是说,进场与否由一个前置于现场的指标决定。
第二组来自厂商侧。中国机器人企业优必选的首席品牌官谭旻给出过一组更具体的经验值:成熟的标准场景,第一天完成建图、定位与工序配置,第二天调试观察,两到三天工作人员就可以离场;全新定制任务也只需要两到三周。他同时给出了这个速度的前提条件,仿真度达到 90% 以上才会到现场27优必选部署经验值与工厂落地门槛点击查看文末条目 →。
两组口径指向同一个工作方式:先在虚拟环境里把成功率做上去,再进现场。这套流程也解释了"接管"这件事的时间尺度为何是几天量级。
该受访者还列出了三道硬坎:续航、负载、定位精度。他们的判断很克制,明确表示现阶段机器人只适合节拍压力不高、负载精度要求宽松的岗位,还不能完全顶替一名工人。
这一节要留下的判断是:接管门槛的清单里没有价格这一项。 可靠性、寿命、可维护性、集成周期、节拍,这五项要求的共同点是,它们都不能通过降价来解决。当一只手已经降到六千元区间,门槛仍然存在,说明问题不在买方预算。
三、要不要人手:一条尚未收敛的争论轴
3.1 一场双方原话都已公开的争论
关于灵巧操作的技术路线,行业内存在一场真实的争论。它不需要由我们来搭建,因为双方的原话都已经公开。
主张必须做人手的,是美国机器人公司 1X。 在发布 NEO 手部的官方文章中,1X 给出了一个框架性的表述:人形机器人是一台"API 就是它的手"的计算机。文章进一步说明,配两指夹爪的机器人对开发者只暴露三个动词,拿起、放下、推动,并给出结论句:上限不在软件,在手臂末端16NEO's Hands: An API to the Physical World点击查看文末条目 →。
这套表述的价值在于它把问题从"手值多少钱"转移到了"手能给开发者提供什么动作空间"。按这个逻辑,手的能力决定了应用生态的边界。
主张人手并非必需的,声音主要来自中国厂商。
玄象机器人首席执行官苏久煜的判断相当直接:在工业场景中,灵巧手并非最优选择,许多任务用三指夹爪甚至吸盘就能完成,成本更低。他还指出,一只 6 电机的手通常只能完成大拇指侧摆、大拇指弯折以及四指弯折等基础动作,四指若不能左右侧摆,很多日常动作都做不了,甚至连手机都拿不起来。在他看来,纯粹的 6 自由度手没有落地意义,更多只能用于展厅里的简单抓握展示23具身大佬,为这几个问题吵翻了点击查看文末条目 →。
苏度科技联合创始人兼 CEO 韩铮把问题落在可靠性上:具身智能要实现规模落地,大于 99% 的高可靠性是绕不开的前提。他指出,当前主流模仿学习路线在榜单上虽能达到 80% 左右的成功率,但一旦走出实验室,面对环境或物体变化,成功率往往显著下降23具身大佬,为这几个问题吵翻了点击查看文末条目 →。
宇树科技的王兴兴给出的判断更简洁:产品尚未大规模推广的原因是效率和泛用性能力还是不够23具身大佬,为这几个问题吵翻了点击查看文末条目 →。
还有一条来自采购实践的证据。据中文科技媒体定焦的报道,本体厂商星海图曾外采灵巧手,但因兼容性与稳定性问题被迫转向自研;智元也曾依赖外采进行数据采集,多方尝试均未满足要求,最终选择自研22半年融资 250 亿,灵巧手还没跑出标准手点击查看文末条目 →。
3.2 美国内部同样没有收敛
这场争论在美国内部同样没有收敛。
美国 Agility Robotics 明确选择不做五指手。其 Digit 机器人采用符合 ISO 标准的法兰接口搭配平行两指夹爪,设计灵感来自高性能假肢,优先考虑的是 25 公斤料箱载荷与可靠性。美国 Apptronik 走的是第三条路:Apollo 机器人配备可互换末端执行器,默认配置是夹爪,同时支持美国假肢与机械手厂商 PSYONIC 的 Ability Hand。
3.3 日本:让场景决定形态
日本给出的则是另一种答案:让场景决定形态。 在护理与康复场景中,日本企业优先发展的是腰部助力外骨骼与软体康复手套,高自由度灵巧手并非首选。这条路线的逻辑是,如果一个场景需要的是协助起身与手部康复训练,那么最合适的产品形态未必是手。
三条路线摆在一起,可以看到一个共同点:每一方回答的都是"我的场景需要什么",答案由场景决定,技术上限只是约束条件。人手的代价是复杂度、维护与成本;夹爪的代价是任务天花板。
这一节要留下的判断是:目前不存在一个在所有场景下都正确的答案。 任何声称某种形态在所有场景下都占优的说法,都需要先限定场景。
四、三把尺子:标准测部件,赛场测任务,现场测寿命
衡量一只手是否合格,行业目前同时使用三套评价方式。它们分别在不同场合运行,彼此之间没有衔接。
4.1 标准测的是部件
中国工业互联网研究院(工业和信息化部直属研究机构)在 2026 年 5 月发布 T/CIE 387-2026《人形机器人 灵巧手通用技术要求》,由宇树科技、优必选、灵心巧手、星动纪元等 11 家单位联合参与编制,中国电子学会归口1行业首批人形机器人运动能力及灵巧手标准发布点击查看文末条目 →。该院官网对标准内容的描述只有三句:对灵巧手的分类、手指能力、操作能力进行要求,适用于灵巧手测试与评价。
需要先行说明的是,这套标准的正文全文未在公开渠道获取。可核验的测试项来自两处公开材料:一是首期人形机器人核心零部件标准验证活动公布的验证指标,其依据是工业和信息化部行业标准 2025-0487T-YD2首期人形机器人核心零部件标准验证活动正式开启点击查看文末条目 →;二是发布单位公告中列出的送测产品实测项目。
首期验证活动公布的指标分三类:
表1(Table 1)官方验证清单覆盖的性能类别
来源:首期人形机器人核心零部件标准验证活动公布的验证指标
| 类别 | 具体指标 |
|---|---|
| 基础性能 | 外观、外形尺寸、重量、自由度 |
| 力学性能 | 最大指尖力、额定指尖力、最大指腹力、额定指腹力、被动承载能力、力量调整范围 |
| 运控性能 | 关节运动范围、空载运动速度、额定运动速度、关节速度调整范围、重复定位精度、绝对定位精度 |
这份清单里没有寿命,没有可靠性,没有平均无故障时间。
这是本文最重要的一处发现。官方验证口径测的是出厂那天的能力,而买方关心的是三年之后的能力。两者之间目前没有对应的测试项。
标准体系的组织方式也提供了旁证。工业和信息化部 2026 年第三批行业标准制修订项目计划中,《人形机器人与具身智能 末端执行器接口技术规范》被拆成两个部分:第 1 部分是灵巧手(2026-0579T-SJ),第 2 部分是夹持执行器(2026-0580T-SJ)62026 年第三批行业标准制修订项目计划点击查看文末条目 →。两个部分同批立项、同一归口、同为 12 个月周期。
这是官方文本层面对"灵巧手"与"夹爪"作出的区分。它说明两分法已经从行业内的口头习惯上升为制度语言。当然,列为两个部分并不意味着夹爪地位更低,两者是并列关系。