具身智能入门指南:从零看懂中国机器人产业
为什么值得读:这是本站第一篇面向新人的具身智能入门长文,把产业概念、产业链、中国坐标和观察方法收进一张地图,适合快速建立整体认知。
作者:AlphaTypeE Lab · Embodied AI Frontier
日期:2026年8月23日
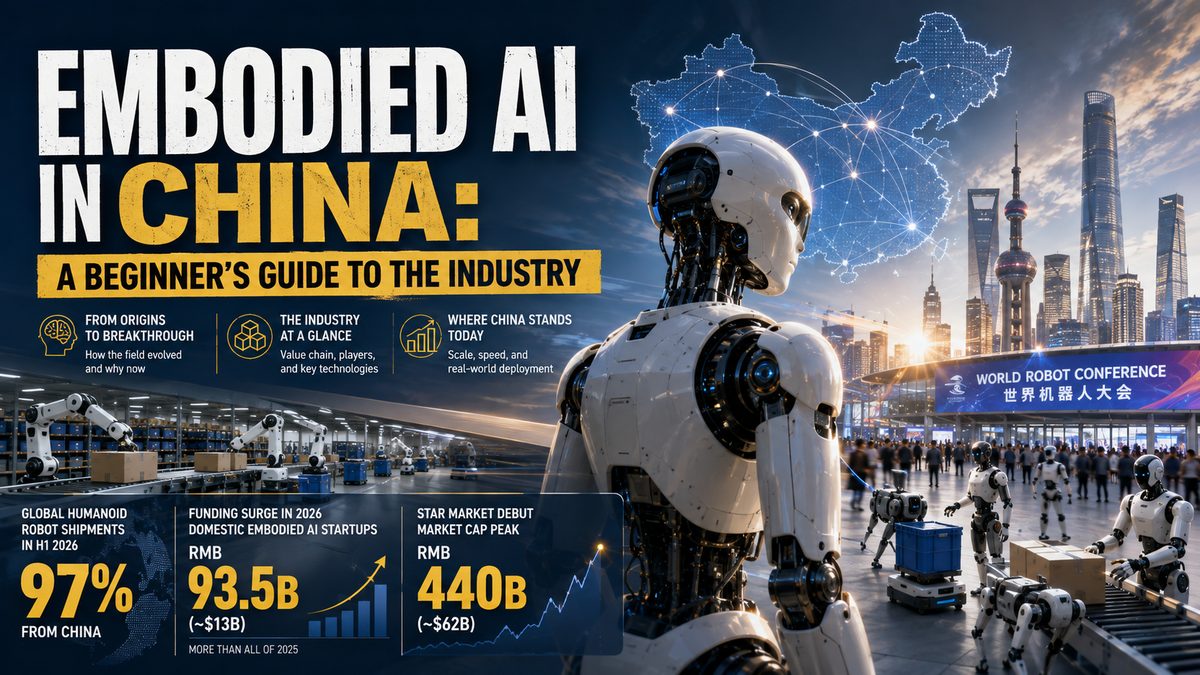
2026年上半年,全球每卖出100台人形机器人,97台产自中国。2026年上半年,中国具身智能赛道融资935亿元,超过2025年全年。而到了8月,中国最受关注的人形机器人公司登陆科创板,开盘市值一度冲到4400多亿元;同期开幕的世界机器人大会上,曾经最会翻跟头的机器人,已经没有多少人围观了。这个产业正在以超出大多数人直觉的速度改变,但它的真实结构、判断标准和风险坐标,往往被淹没在热闹里。这篇文章写给第一次接触具身智能的读者:它从哪里来、由什么构成、现在走到了哪一步,以及,你该如何自己判断它的下一步。
本文结构
- 一、什么是具身智能
- 二、产业链地图:一部机器人如何诞生
- 三、中国产业走到哪了:2026年的五个坐标
- 四、WRC2026:如何用一场展会观察产业
- 五、给新人的观察方法
一、什么是具身智能
1.1 具身智能不等于人形机器人
「具身智能」这个词第一次被提出,是在1950年。它描述的是这样一种智能:智能体通过身体与环境的持续交互来理解世界、完成任务;与此相对,传统AI通常只坐在服务器里处理文字和图片。产业研究者的表述更为直白:具身智能是由「本体」和「智能体」耦合而成、能够在复杂环境中执行任务的系统。
很多人把具身智能和人形机器人划等号,这是一个常见的误读。人形机器人是具身智能最受关注的一种载体,但不是唯一载体。四足机器人、轮式机器人、机械臂、甚至一辆自动驾驶汽车,都可以是具身智能的「身体」。判断一个系统是不是具身智能,看的是它是否具备三个能力:感知环境、自主决策、执行动作,并且能在工作场景中持续学习和进化;外形像不像人,并不是判断依据。
为什么这个看似学术的概念,会在2026年成为全民话题?答案不在概念本身,而在概念背后的技术拐点。
1.2 大脑、小脑与神经中枢
要理解具身智能产业,首先要理解机器人的「身体」是如何被组织起来的。产业界有一套约定俗成的分工:大脑、小脑与神经中枢。
大脑负责「想做什么」。它对应的是大模型,承担感知、理解、推理和任务规划。机器人在一个陌生的房间里,认出杯子、理解「把杯子递给我」这句话、决定先迈哪只脚,都是大脑的工作。
小脑负责「怎么动」。它对应运动控制系统,承担实时控制、平衡维持和肢体协调。机器人把脚稳稳落在地面上、在受到碰撞后迅速调整姿态,都是小脑的工作。
神经中枢则负责把两者连接起来。2026年产业里出现了一个高频词汇:物理AI操作系统(Physical AI OS)。它向下对接小脑,向上承接大脑,负责把「装配这个零件」这样的高层意图,翻译成一连串具体的抓取、对准、旋拧动作,并调度仿真训练、数据治理、任务编排等系统能力。
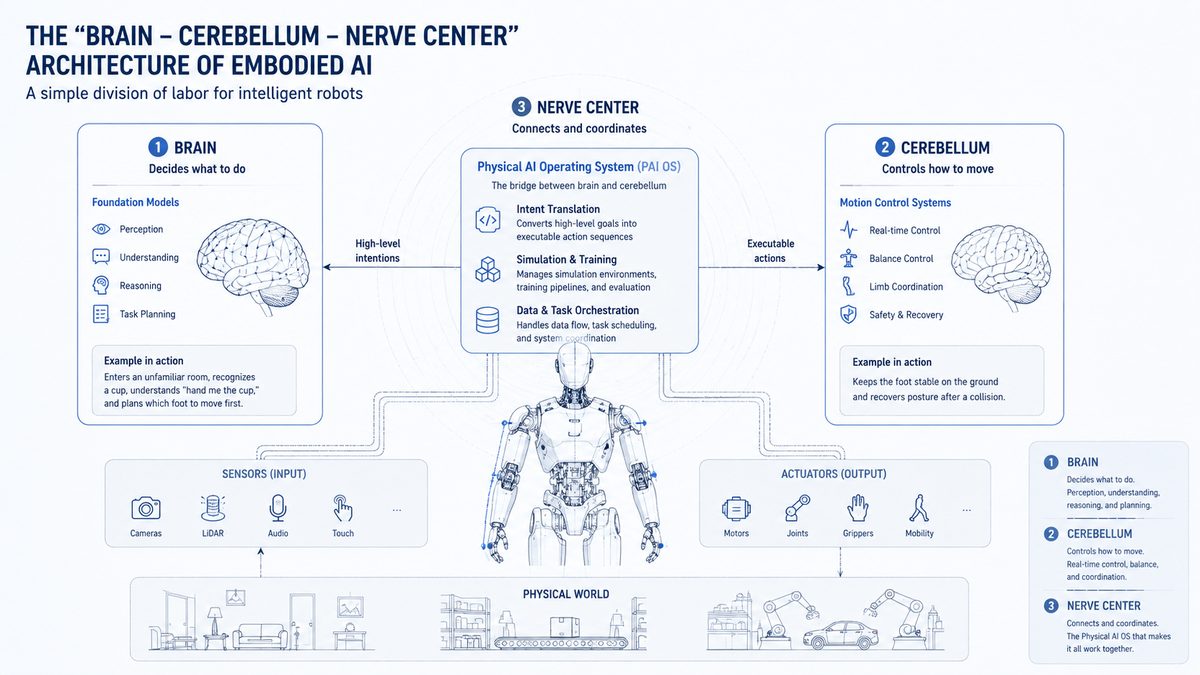
图1 具身智能的「大脑、小脑与神经中枢」架构分工图
这个分工理解起来不难,但它解释了2026年产业最重要的一个变化:当机器人开始从展台走向车间,瓶颈正在从「硬件能不能动」转向「系统能不能协调」。大脑、小脑、神经中枢三个环节,分别对应了三类完全不同的公司、技术和商业模式,也对应了三种完全不同的估值逻辑。
1.3 为什么是现在:莫拉维克悖论与大模型拐点
1988年,人工智能学者莫拉维克提出了一个著名的观察:对人类来说很难的任务,比如下棋、做数学题,对计算机来说轻而易举;而对人类来说最简单的任务,比如走路、抓取物体,对计算机来说却极其困难。这个现象后来被称为「莫拉维克悖论」。
过去几十年的机器人产业,始终困在这个悖论里。传统工业机器人在固定环境中完成高重复、高精度的动作,已经非常成熟;但一旦环境发生变化,比如零件位置偏了、物品换了规格,机器人就难以应对。它拥有「身体」,却缺少「大脑」。
大模型的出现改变了这个格局。2021年到2023年,以语言大模型为代表的人工智能能力跃迁,让机器第一次具备了理解复杂指令、泛化到陌生场景的潜力。英伟达CEO黄仁勋把AI的演进分为四个阶段:感知AI、生成AI、代理AI、物理AI。2026年,全球科技产业正处在一个共同的判断上:物理AI是AI的下一个大战场,而具身智能是物理AI的载体。
不过,拐点到来的同时,一个冷静的事实也需要被记住:截至目前,机器人模型最难突破的依然是泛化能力。模型在训练时没见过的新问题面前,表现会明显下降。这正是「大脑」侧最核心的技术难题,也是整个产业接下来十年竞争的主线。
二、产业链地图:一部机器人如何诞生
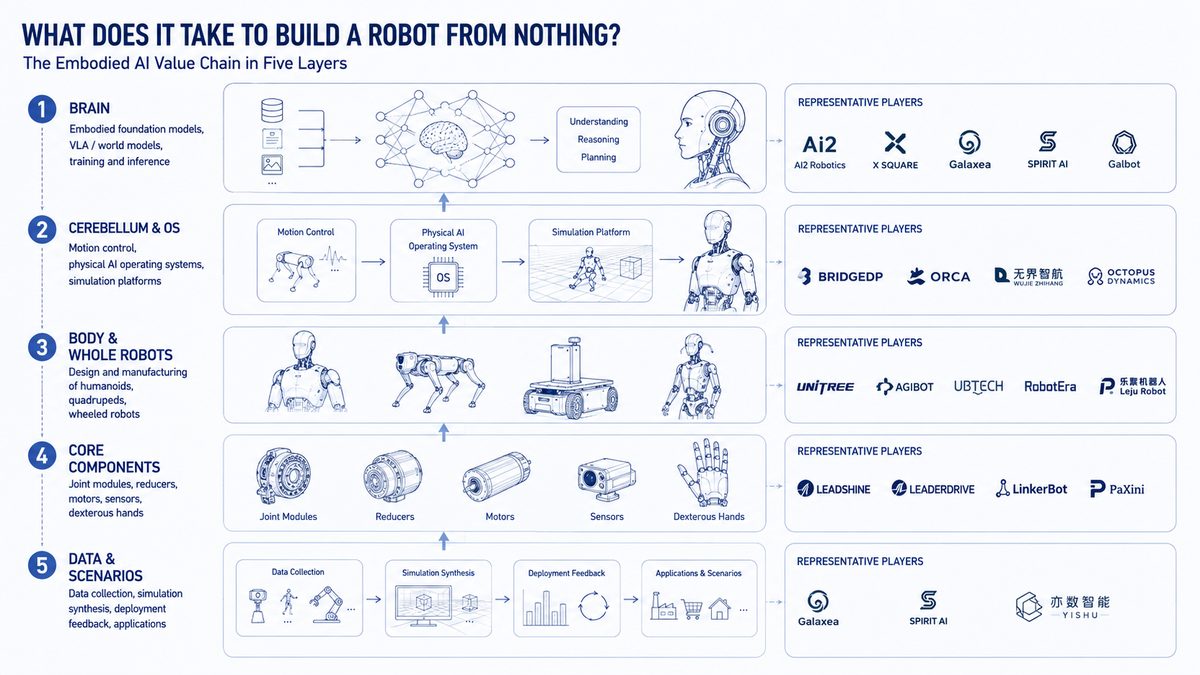
图2 具身智能产业链五层全景图
如果把「认识具身智能产业」简化为一个问题,那就是:一台机器人从无到有,需要经过哪些环节?答案是一张可以拆成五层的产业链地图。
| 环节 | 核心内容 | 代表产品/玩家类型 |
|---|---|---|
| 大脑 | 具身大模型、VLA/世界模型、训练与推理 | 智平方、自变量、银河通用、星海图、千寻智能 |
| 小脑与操作系统 | 运动控制、物理AI操作系统、仿真平台 | 桥介数物、松应科技、无界智航、章鱼动力 |
| 本体与整机 | 人形/四足/轮式整机设计制造 | 宇树、智元、优必选、星动纪元、乐聚 |
| 核心零部件 | 关节模组、减速器、电机、传感器、灵巧手 | 绿的谐波、雷赛智能、灵心巧手、帕西尼 |
| 数据与场景 | 数据采集、仿真合成、部署回流、应用落地 | 星海图、千寻智能、亦数智能 |