实时快讯 2026年10月3日 星期六 · 具身智能全量信息流
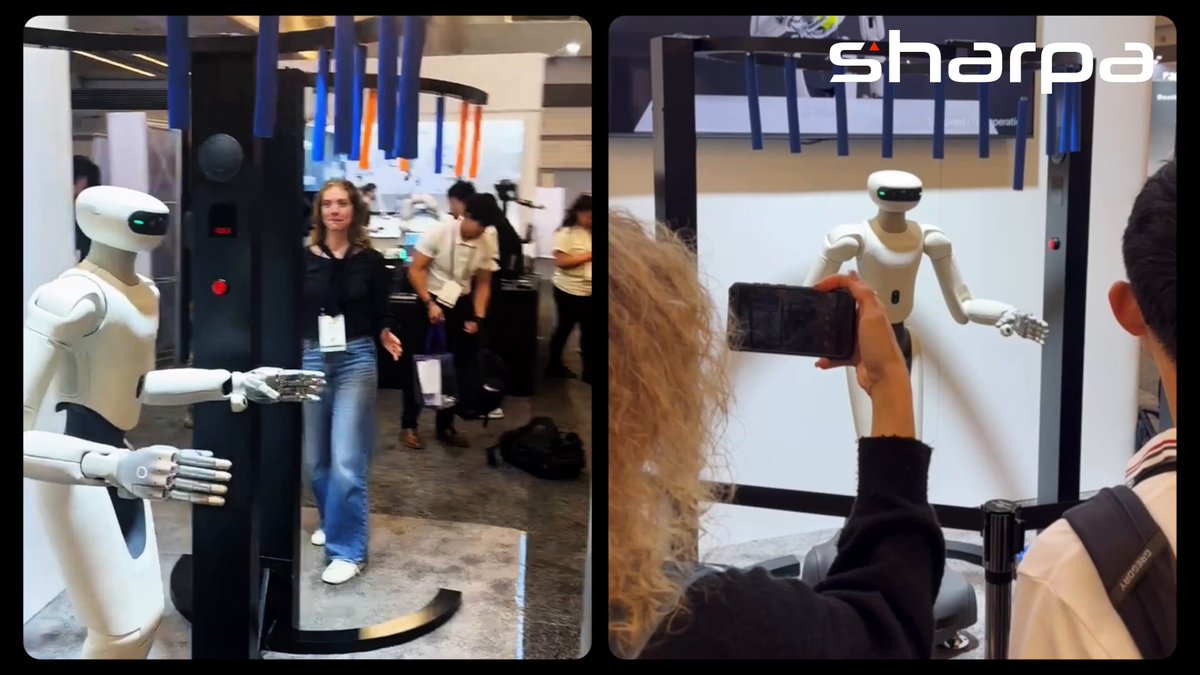
Sharpa D01 完成接棍挑战,末端速度超 10.5 m/s
Sharpa D01 完成「接棍挑战」:检测下落的棍子后高速拦截并精准抓取。官方称其末端最高速度超 10.5 m/s,重复精度 0.2 mm,通信频率 1000 Hz。
Gecko 联手 NVIDIA 为巡检机器人加装 AI 智能体安全控制
NVIDIA 发布 Open Agent Safety Platform,由开源运行时 OpenShell 与看门狗 Sentry 组成,用于治理运行 AI 智能体的机器人。Gecko Robotics 是 100 多家参与测试的机构之一,把可执行的权限边界应用到其攀爬、匍匐、飞行与游动式巡检机器人上,包括美海军使用的 Komodo。
RoboSense E2/EM4 激光雷达支持 NVIDIA HSB
RoboSense E2、EM4 数字激光雷达已支持 NVIDIA Holoscan Sensor Bridge,可与 NVIDIA 边缘 AI 平台低延迟连接。
全球首次!镜识科技VIVA实现人机实时四手联弹
镜识科技发布灵巧手VIVA,全球首次实现实时人机四手联弹,并宣布VIVA×CADA阶段里程碑。该成果让机器人从执行预置动作升级为具备创作、演奏与持续学习能力的音乐伙伴。
元客视界陈溥:机器人训练数据需升维至4D亚毫米精度
在北京举行的研讨会上,元客视界陈溥强调机器人训练数据需从2D升级到4D,精度达亚毫米级,以构建4D数据基座。他指出当前瓶颈包括训练场景单一、动态数据不足和底层底座不统一,并介绍了元客视界的多模态数据采集方案。
ULTRA入选IROS 2026移动操作论文奖候选
ULTRA框架被IROS 2026接收,并入选移动操作论文奖候选。它让单一控制器既能跟踪参考动作,也能仅根据目标位置和感知信息生成全身移动操作动作。
眼科手术机器人3分钟挽救近乎失明眼睛,精度达微米级
浙江省人民医院眼科中心团队历经19年研发的眼科手术机器人,以10微米精度过滤医生手部震颤。2023年7月,该机器人完成亚洲首例临床手术,仅用3分钟为近乎失明患者完成黄斑区视网膜下注射,目前已累计实施32例。
网红拳手与机器人打MMA,44秒被踹飞五米
一段病毒式传播的视频中,网红Frankie LaPenna与REK的人形机器人在MMA式笼中进行了一场44秒的对决。尽管这场比赛带有表演性质,它仍折射出人形机器人在运动、平衡和响应能力上的快速进步。
Light Origins发布Light-O1具身基础模型
Light Origins发布首个通用具身基础模型Light-O1,利用从互联网视频中恢复的人类动作,为机器人跨任务与跨本体提供可复用起点。该公司同时推出Light-O1-Preview,一个接受自然语言指令并生成全身动作序列的文本到动作模型。
日本研究:女性外科医生机器人手术机会少于男性
朝日新闻调查发现,日本女性外科医生获得机器人辅助手术的机会少于男性同行。女性主刀机器人辅助胃癌和直肠癌手术的比例仅为4%和5%,远低于腹腔镜和开腹手术的8%至12%。