公司 · 戴盟机器人 3 条
← 供应链地图公司档案

戴盟机器人
Daimon Robot
本体厂商
一句话定位
公司定位为“具身智能物理交互底座提供商”,致力于构建贯通触觉感知、数据与模型的物理AI全栈能力体系。
关键事实
戴盟机器人孵化于香港科技大学研究团队,2023年正式运营,总部位于深圳,在香港设有研发中心。
产品与技术
戴盟提出了视觉-触觉-语言-动作(VTLA)端到端模型路线,并于2026年发布全球首个触觉锚定世界模型Daimon-TWM。
市场地位
其客户包括OpenAI、Google DeepMind、Meta、BMW等。
产品展示
1 件产品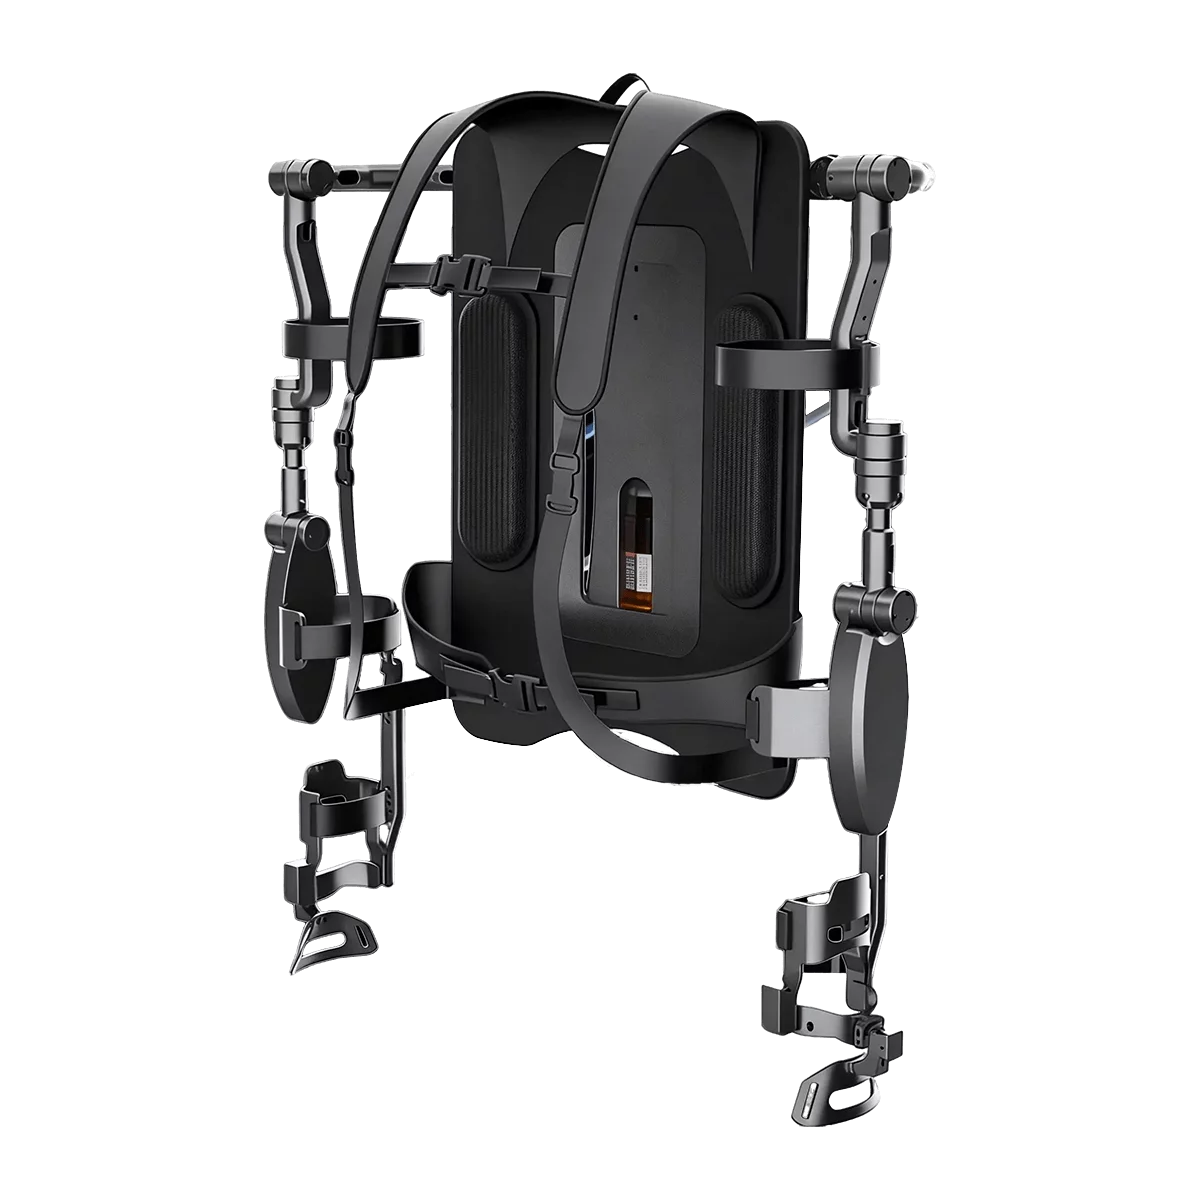
DM-EXton
公司快讯
Live供应链关系
供应商 · 客户——登录查看完整供应网络
登录 / 注册
资讯
暂无官方动态。产业链引擎上线后,此时间线将由已验证官方信源自动填充。
NEW
← → 切换 · Esc 关闭